Robótica
robot Arduino, proyectos robótica, programar robot
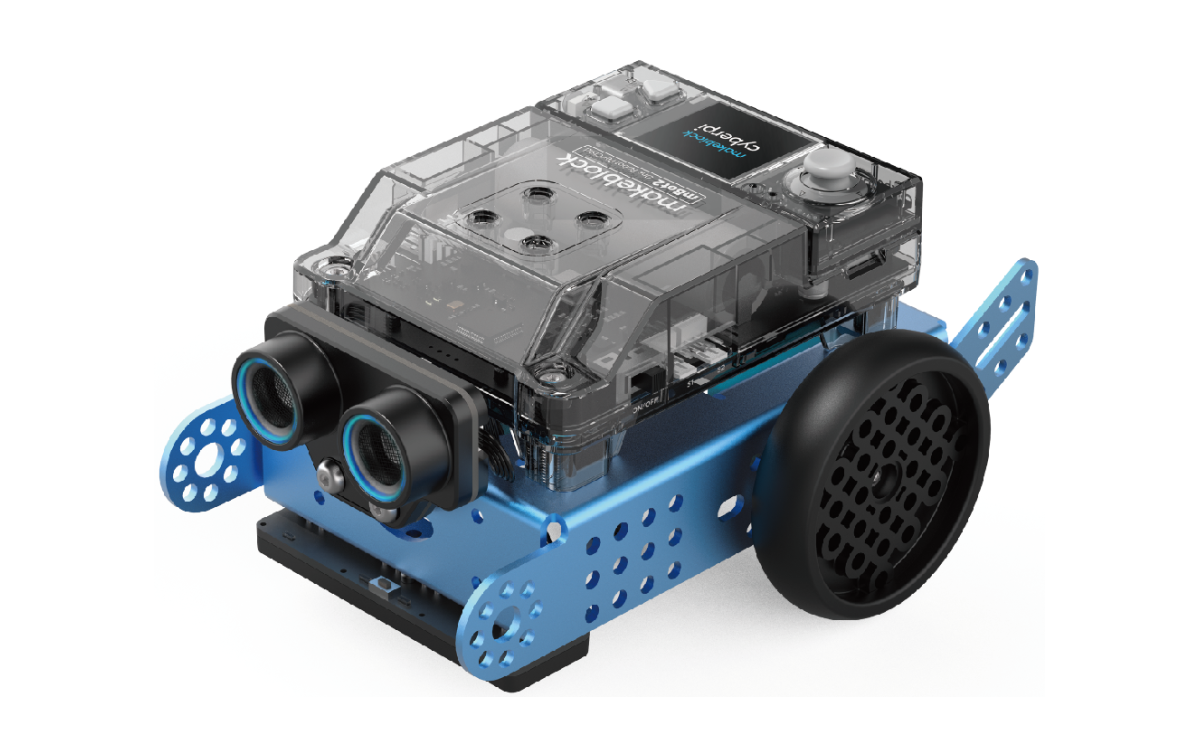
mBot Neo (mBot2): guía para empezar con el robot educativo de Makeblock
El mBot Neo —también conocido como mBot2— es un robot educativo programable de Makeblock, pensado para que niñas y niños den sus primeros pasos en robótica y programación. Se arma pieza por pieza y luego se controla escribiendo código, lo que convierte cada proyecto...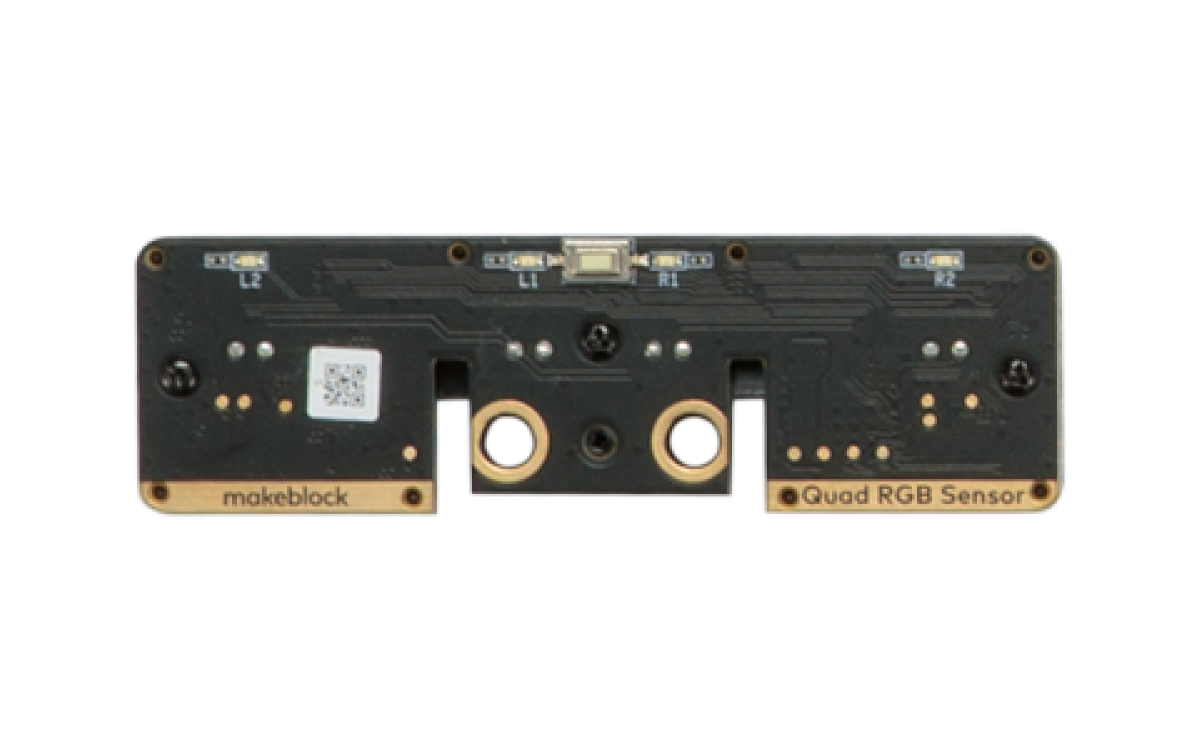
El sensor Quad RGB del mBot Neo: seguir líneas y reconocer colores
El sensor Quad RGB es el que permite al robot mBot Neo (mBot2) seguir una línea y reconocer colores. Usa luz visible como iluminación de apoyo, lo que reduce bastante la interferencia de la luz ambiente, y su función de calibración hace que el seguimiento de línea sea...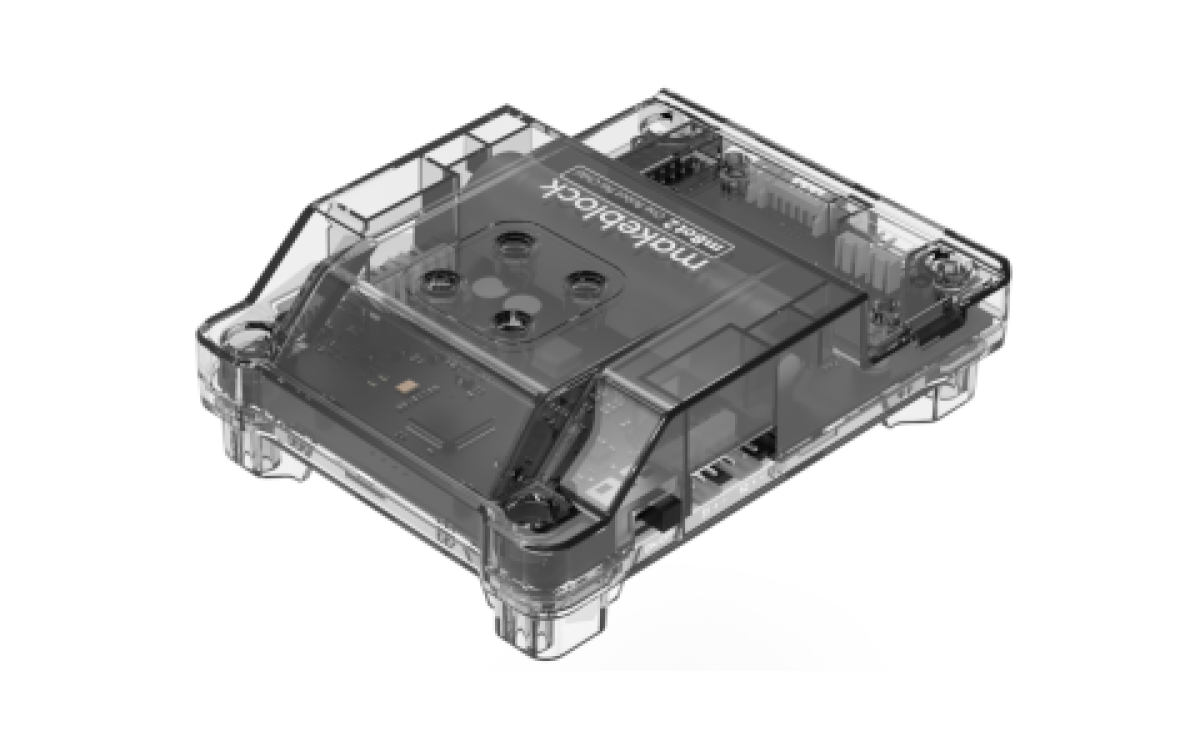
El shield mBot2/Neo: la placa de expansión del mBot Neo
El shield mBot2/Neo es la placa de expansión del robot mBot Neo (mBot2). Lleva una batería de litio recargable integrada que alimenta al CyberPi, y sus puertos multifunción, de servo y de motor permiten mover motores, servomotores y tiras de LEDs. Puertos y...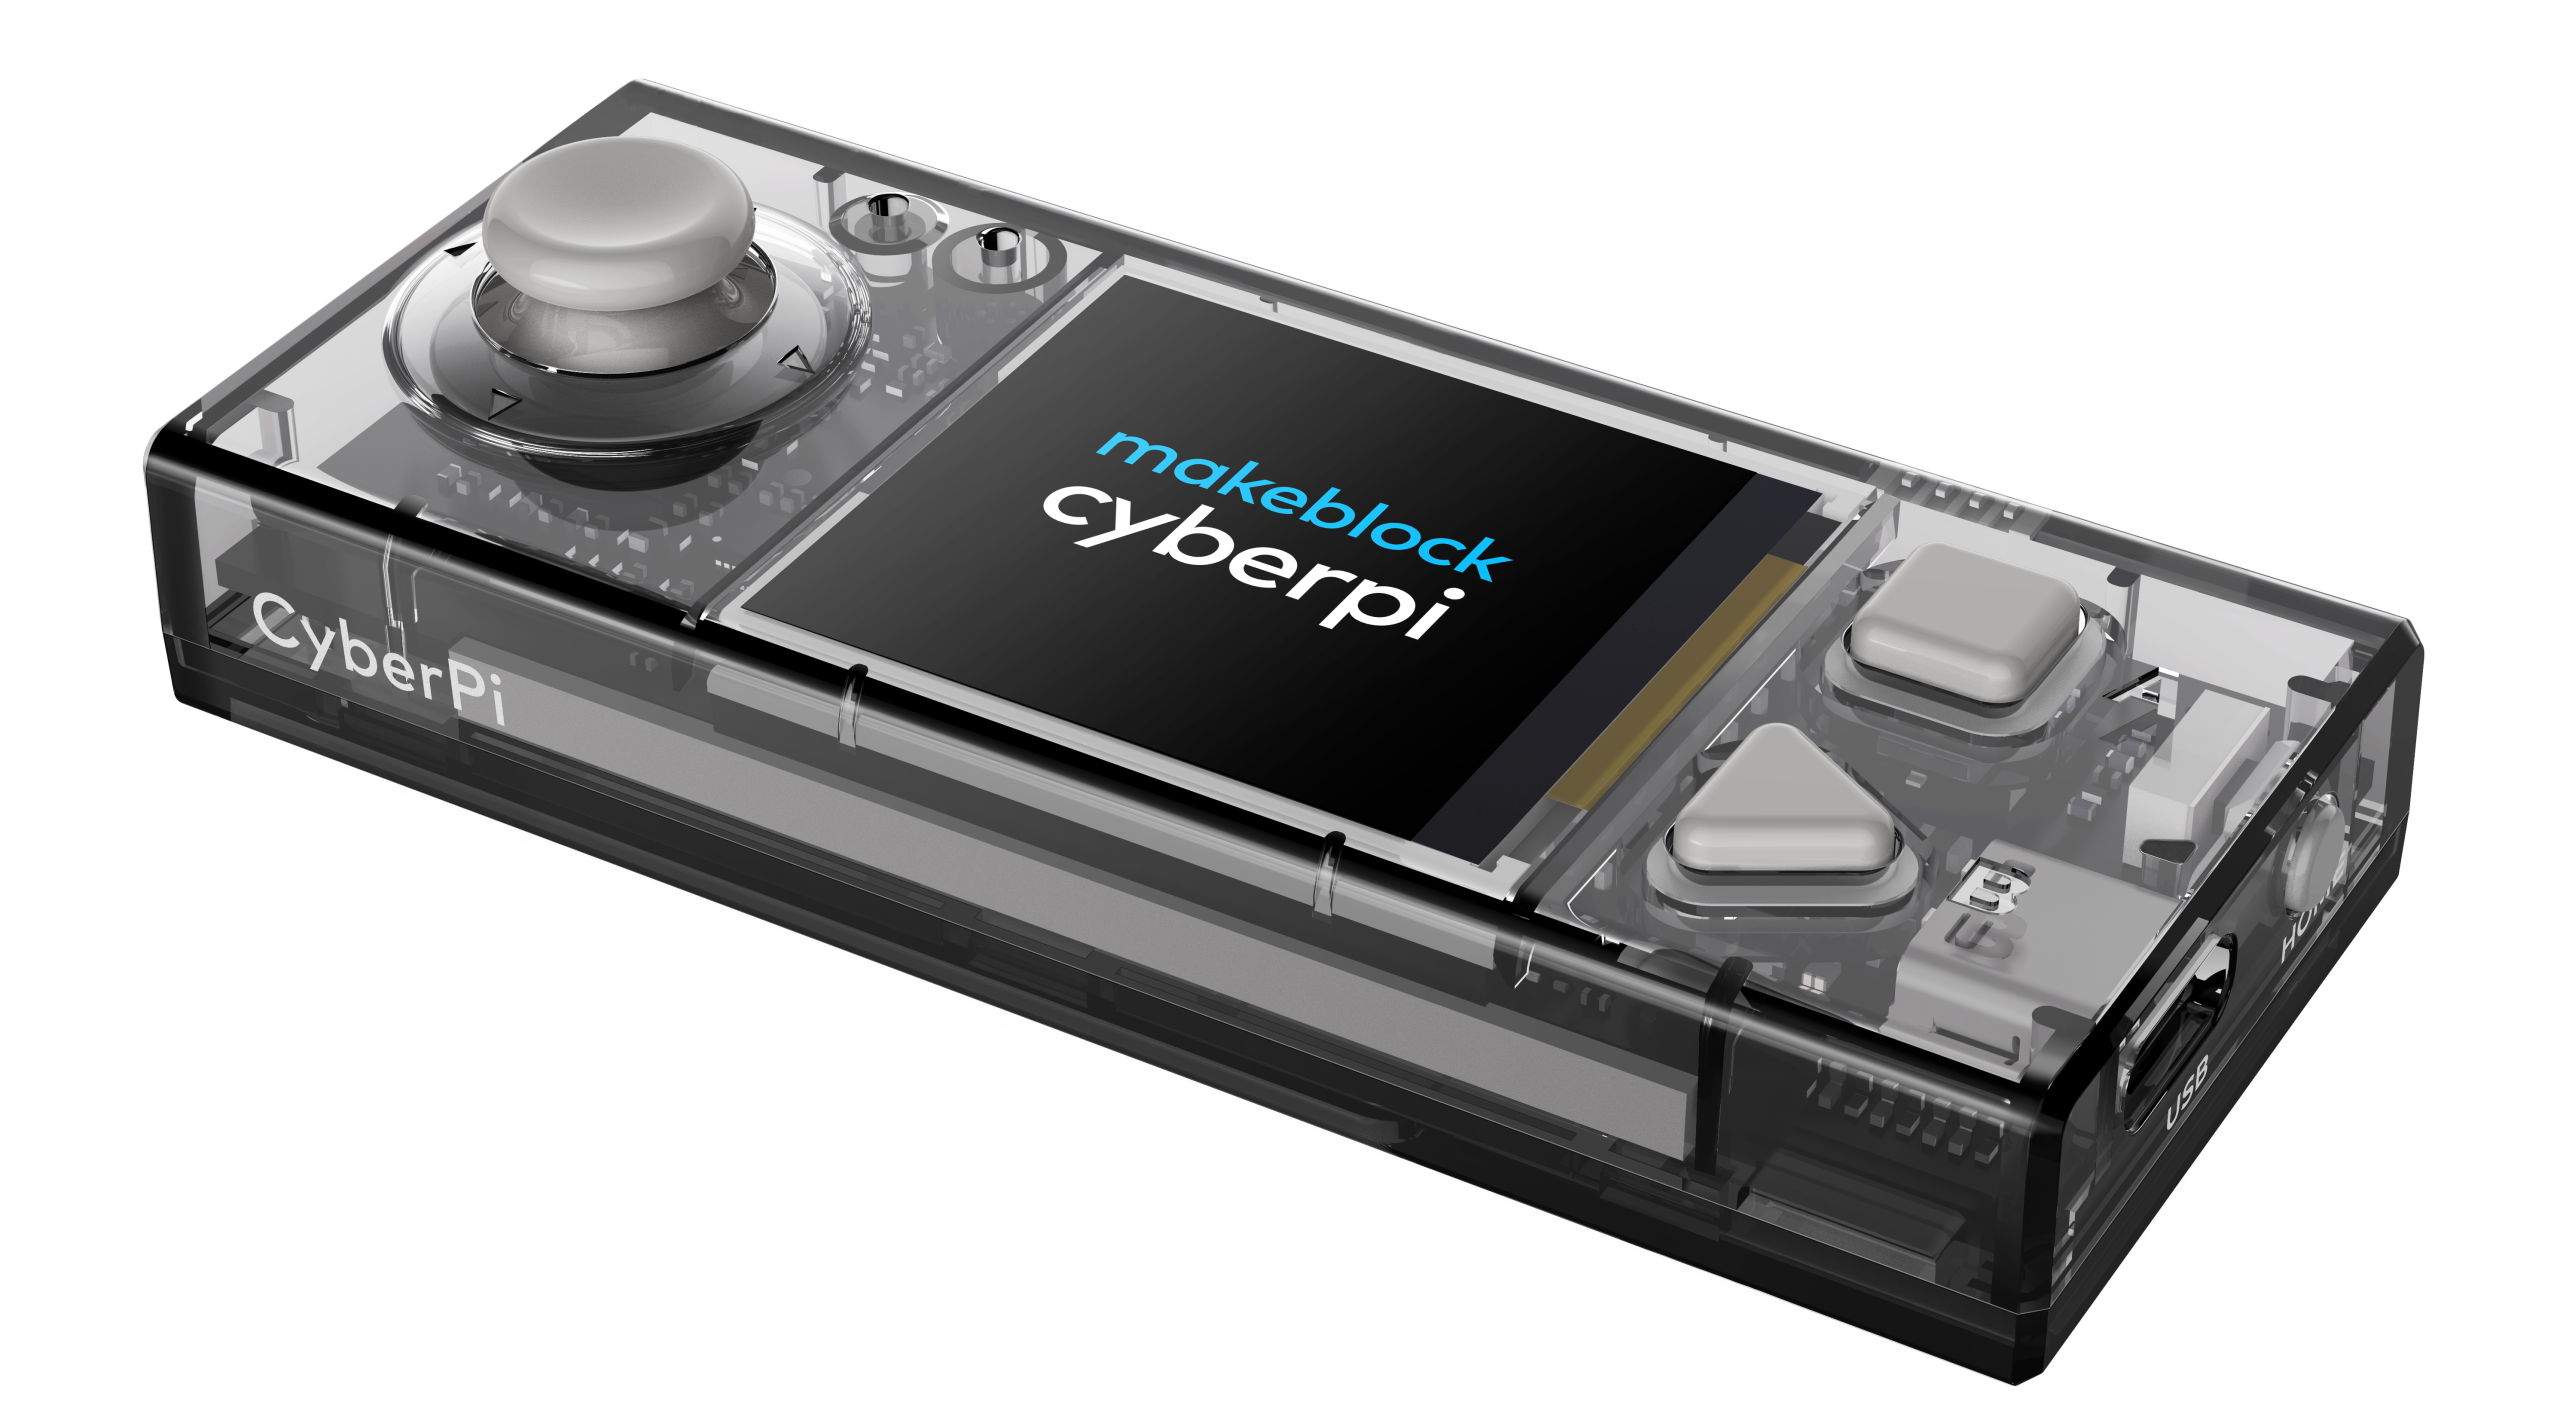
Qué es CyberPi: el microcomputador del mBot Neo
El CyberPi es la placa de control desarrollada por Makeblock que hace de cerebro en el robot mBot Neo (mBot2) y en otros productos de la marca. Es compacta, trae los puertos integrados y se amplía con facilidad. Funciona con mBlock 5 y con el editor de Python de...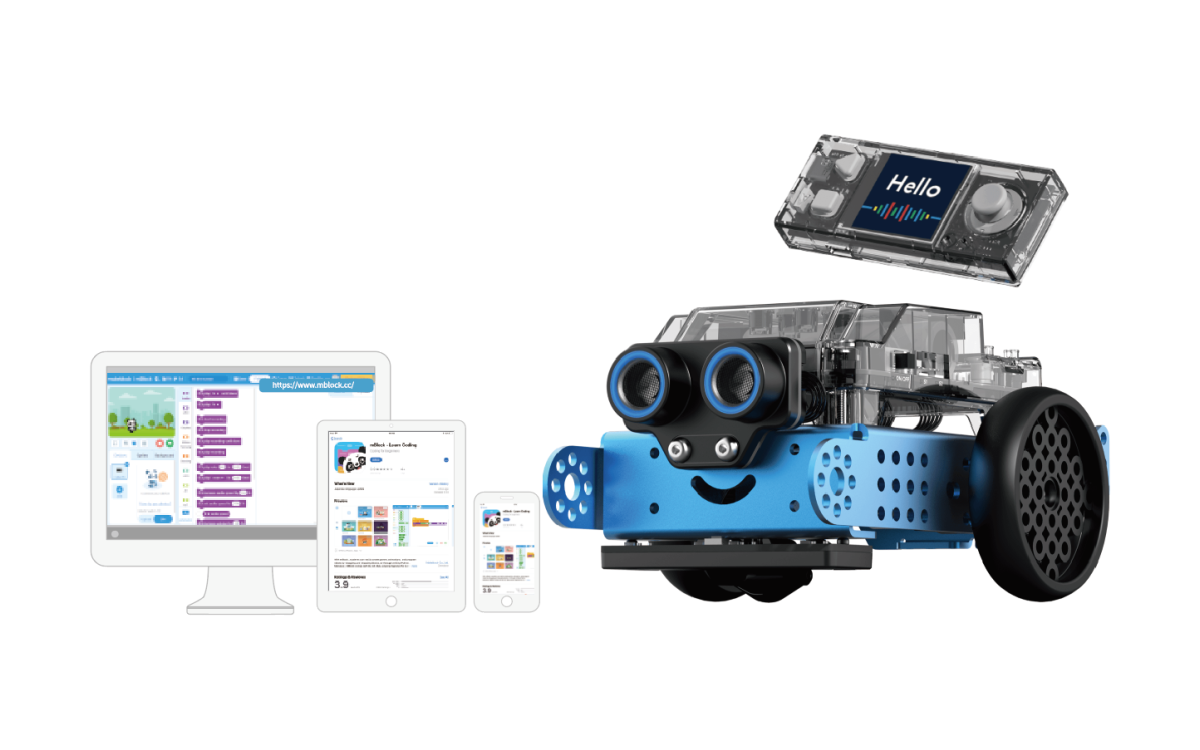
Cómo programar el mBot Neo con mBlock 5
Esta guía explica cómo usar mBlock 5 para programar el robot mBot Neo (mBot2). El proceso tiene cuatro pasos: instalar el software, conectar el robot, añadir las extensiones y elegir el modo de programación. 1. Instalar el software Hay tres formas de usar mBlock 5: el...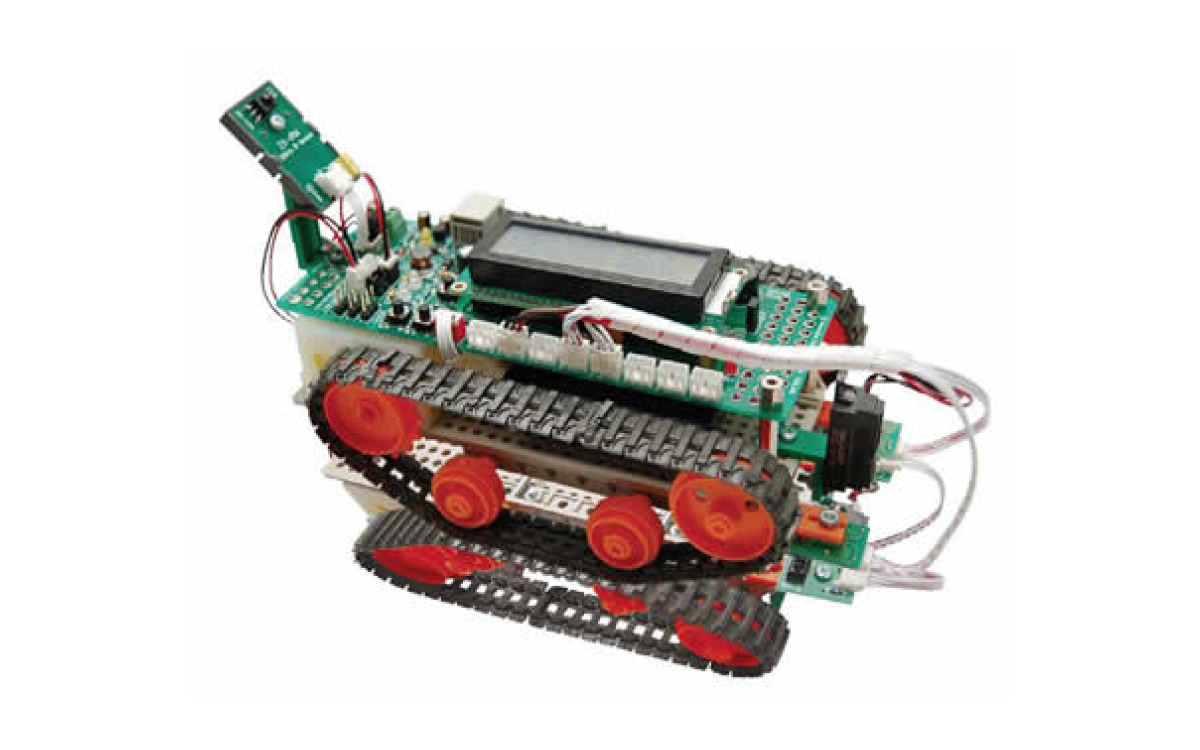
Guía básica para programar Robo Pic
Introducción En esta guía preliminar detallaremos los pasos para programar el KIT Robo Pic. El RoboPIC utiliza el Microcontrolador PIC16F887. Los programadores pueden escribir el programa en Assembly, BASIC o en C. Sólo en BASIC y en C se requiere el uso de un...