
Qué es CyberPi: el microcomputador del mBot Neo
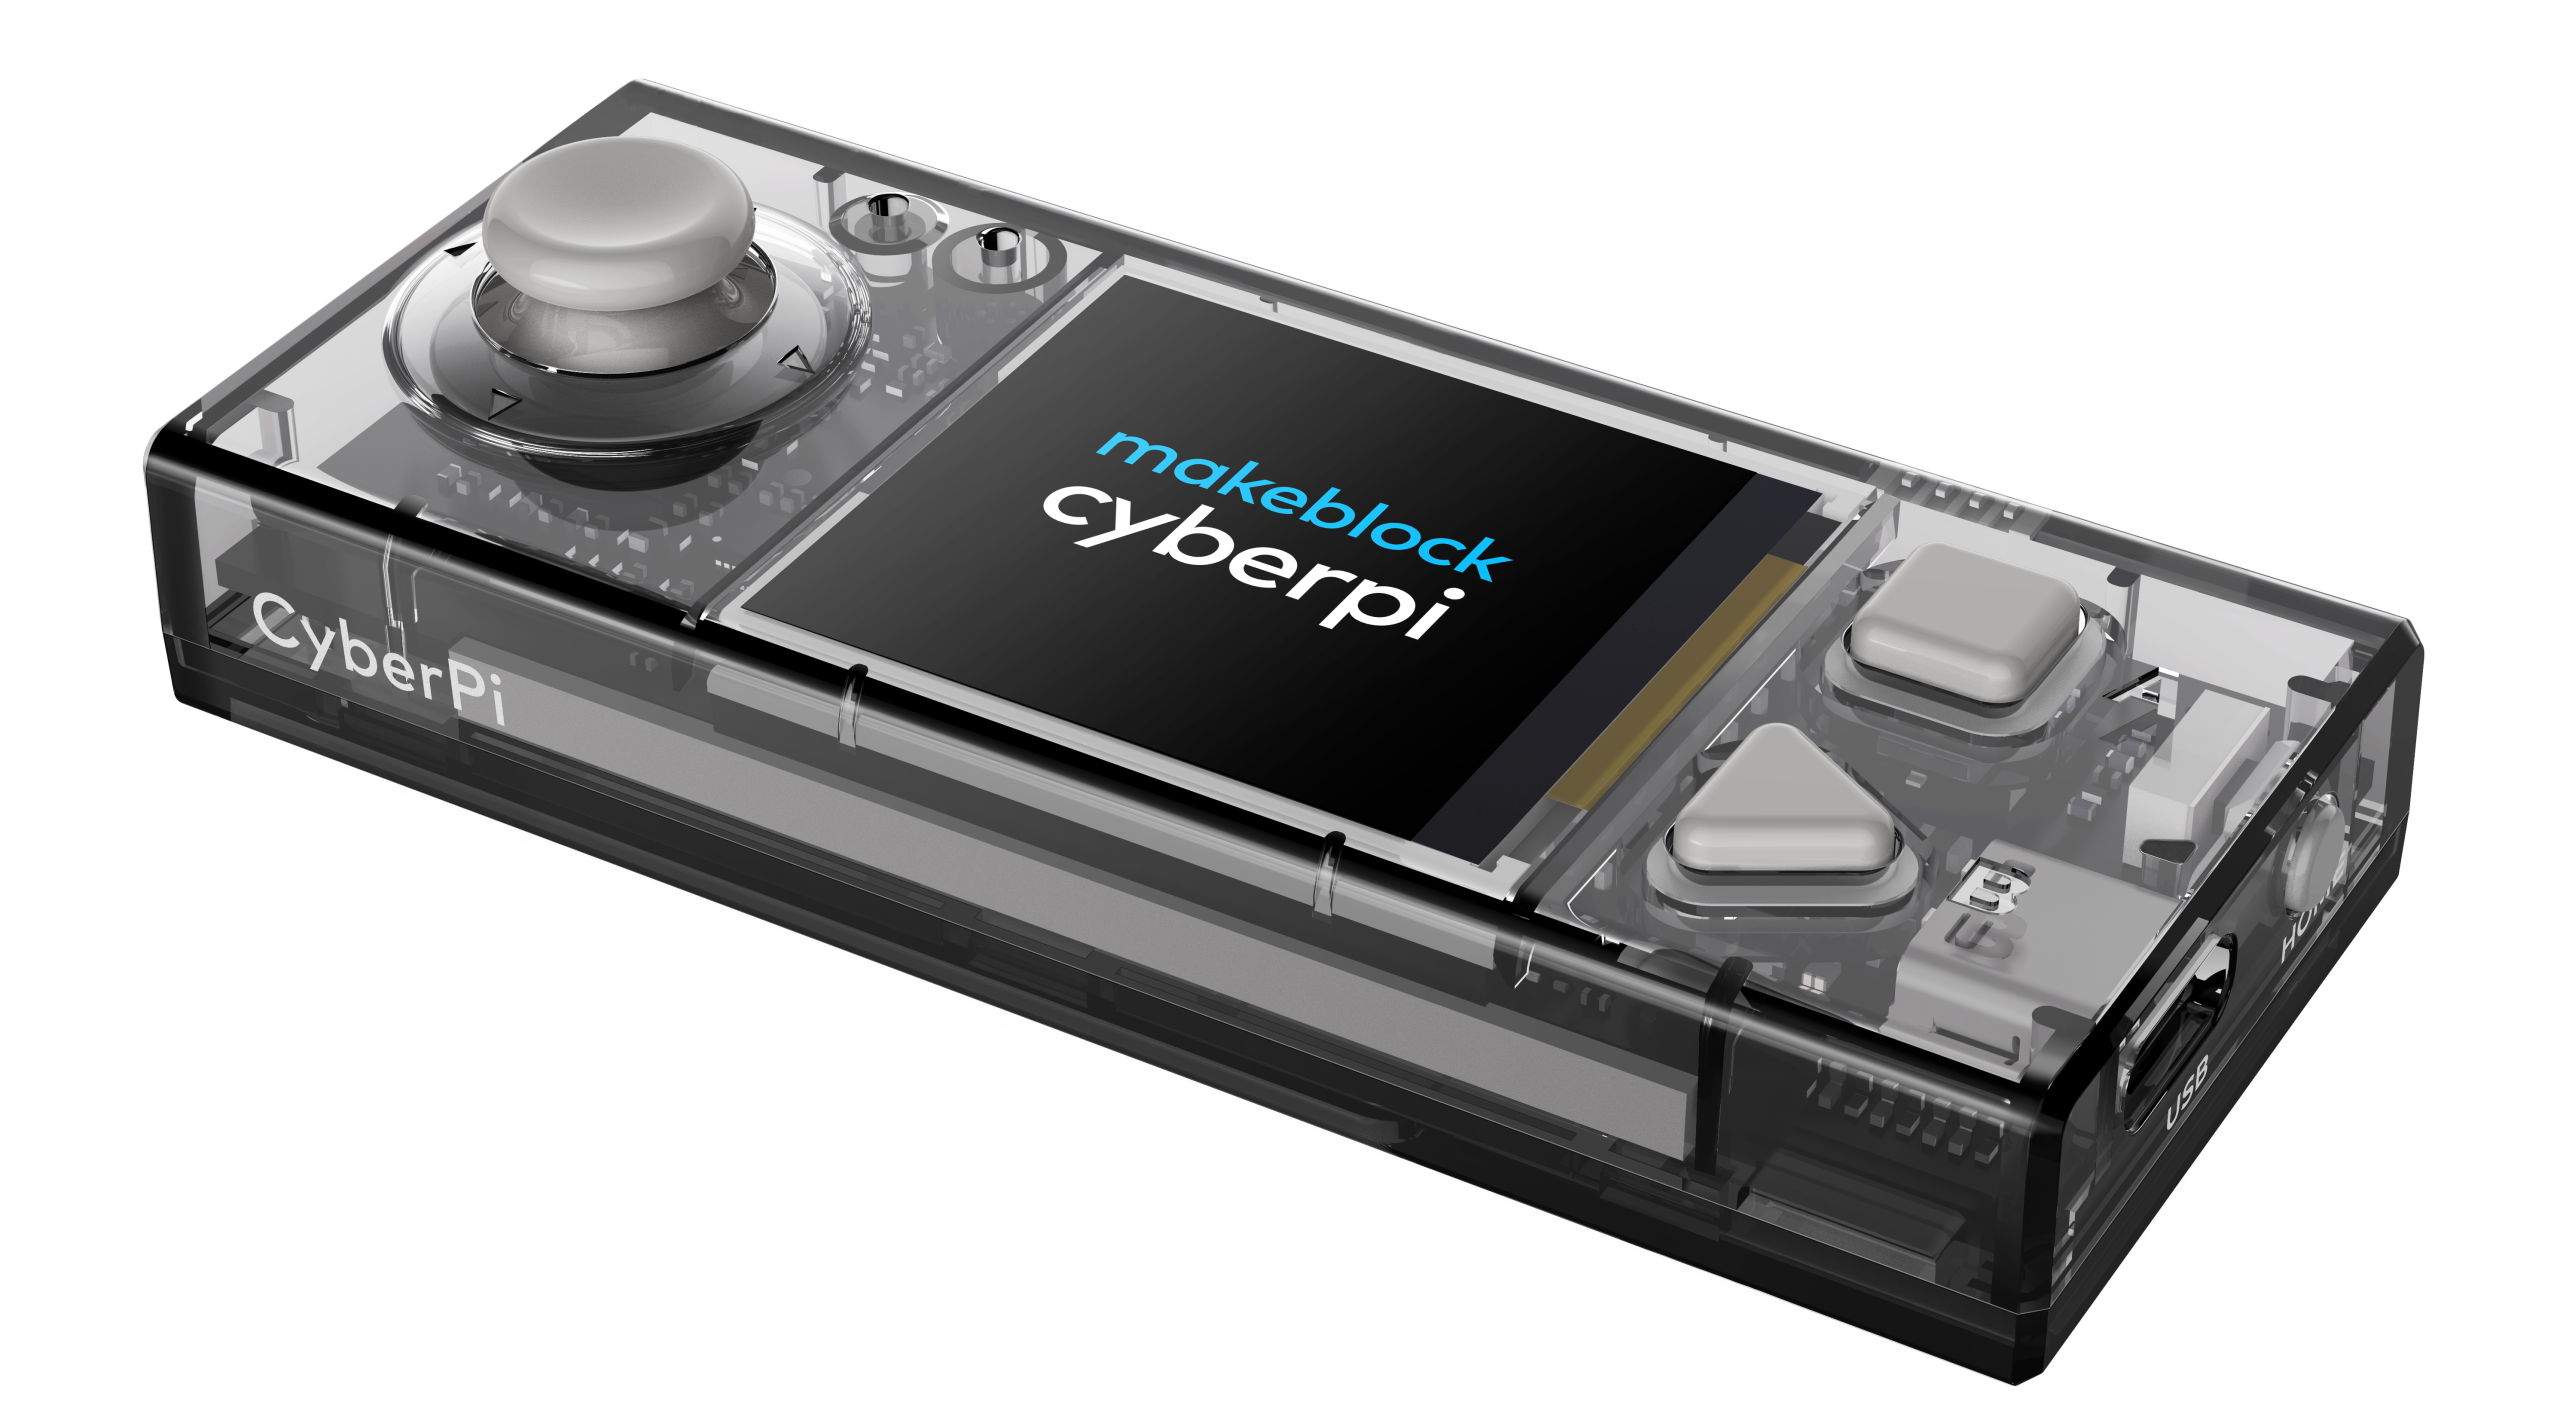
El CyberPi es la placa de control desarrollada por Makeblock que hace de cerebro en el robot mBot Neo (mBot2) y en otros productos de la marca. Es compacta, trae los puertos integrados y se amplía con facilidad.
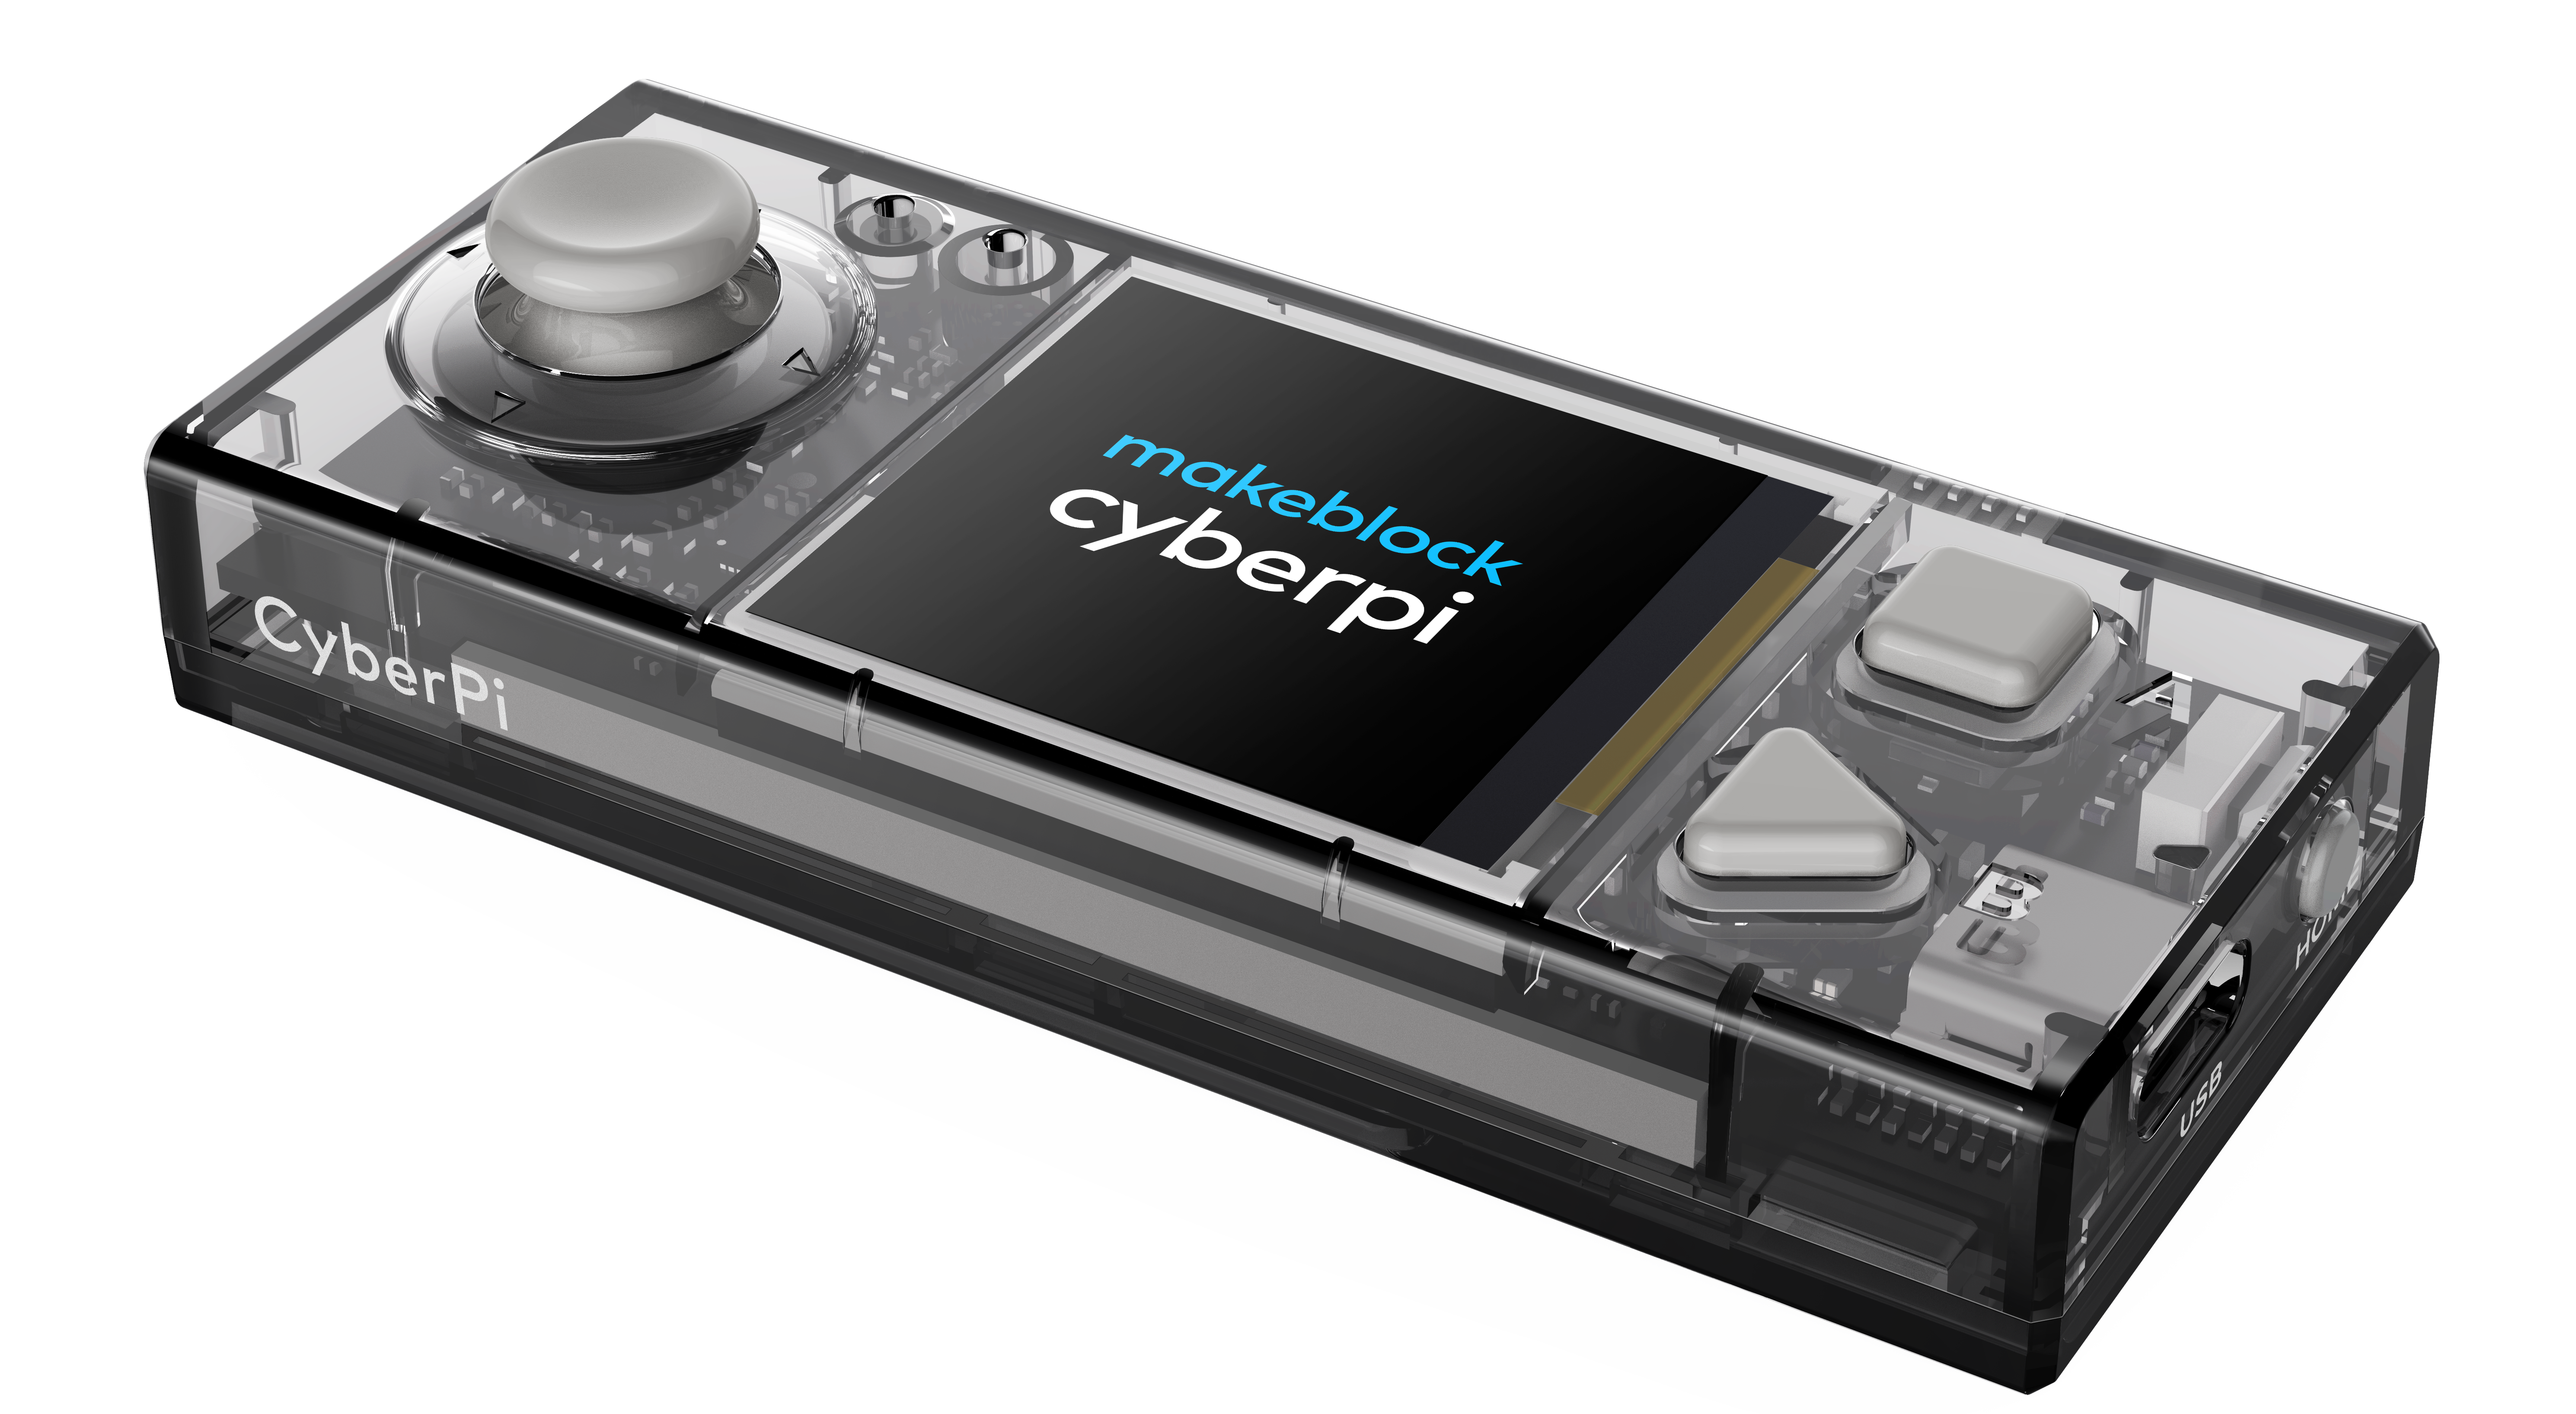
Funciona con mBlock 5 y con el editor de Python de mBlock, y sirve para contextos muy distintos: clases numerosas, talleres comunitarios o formación en línea. Cubre programación, proyectos maker y robótica, y da para temas como inteligencia artificial, internet de las cosas, ciencia de datos y diseño de interfaces.
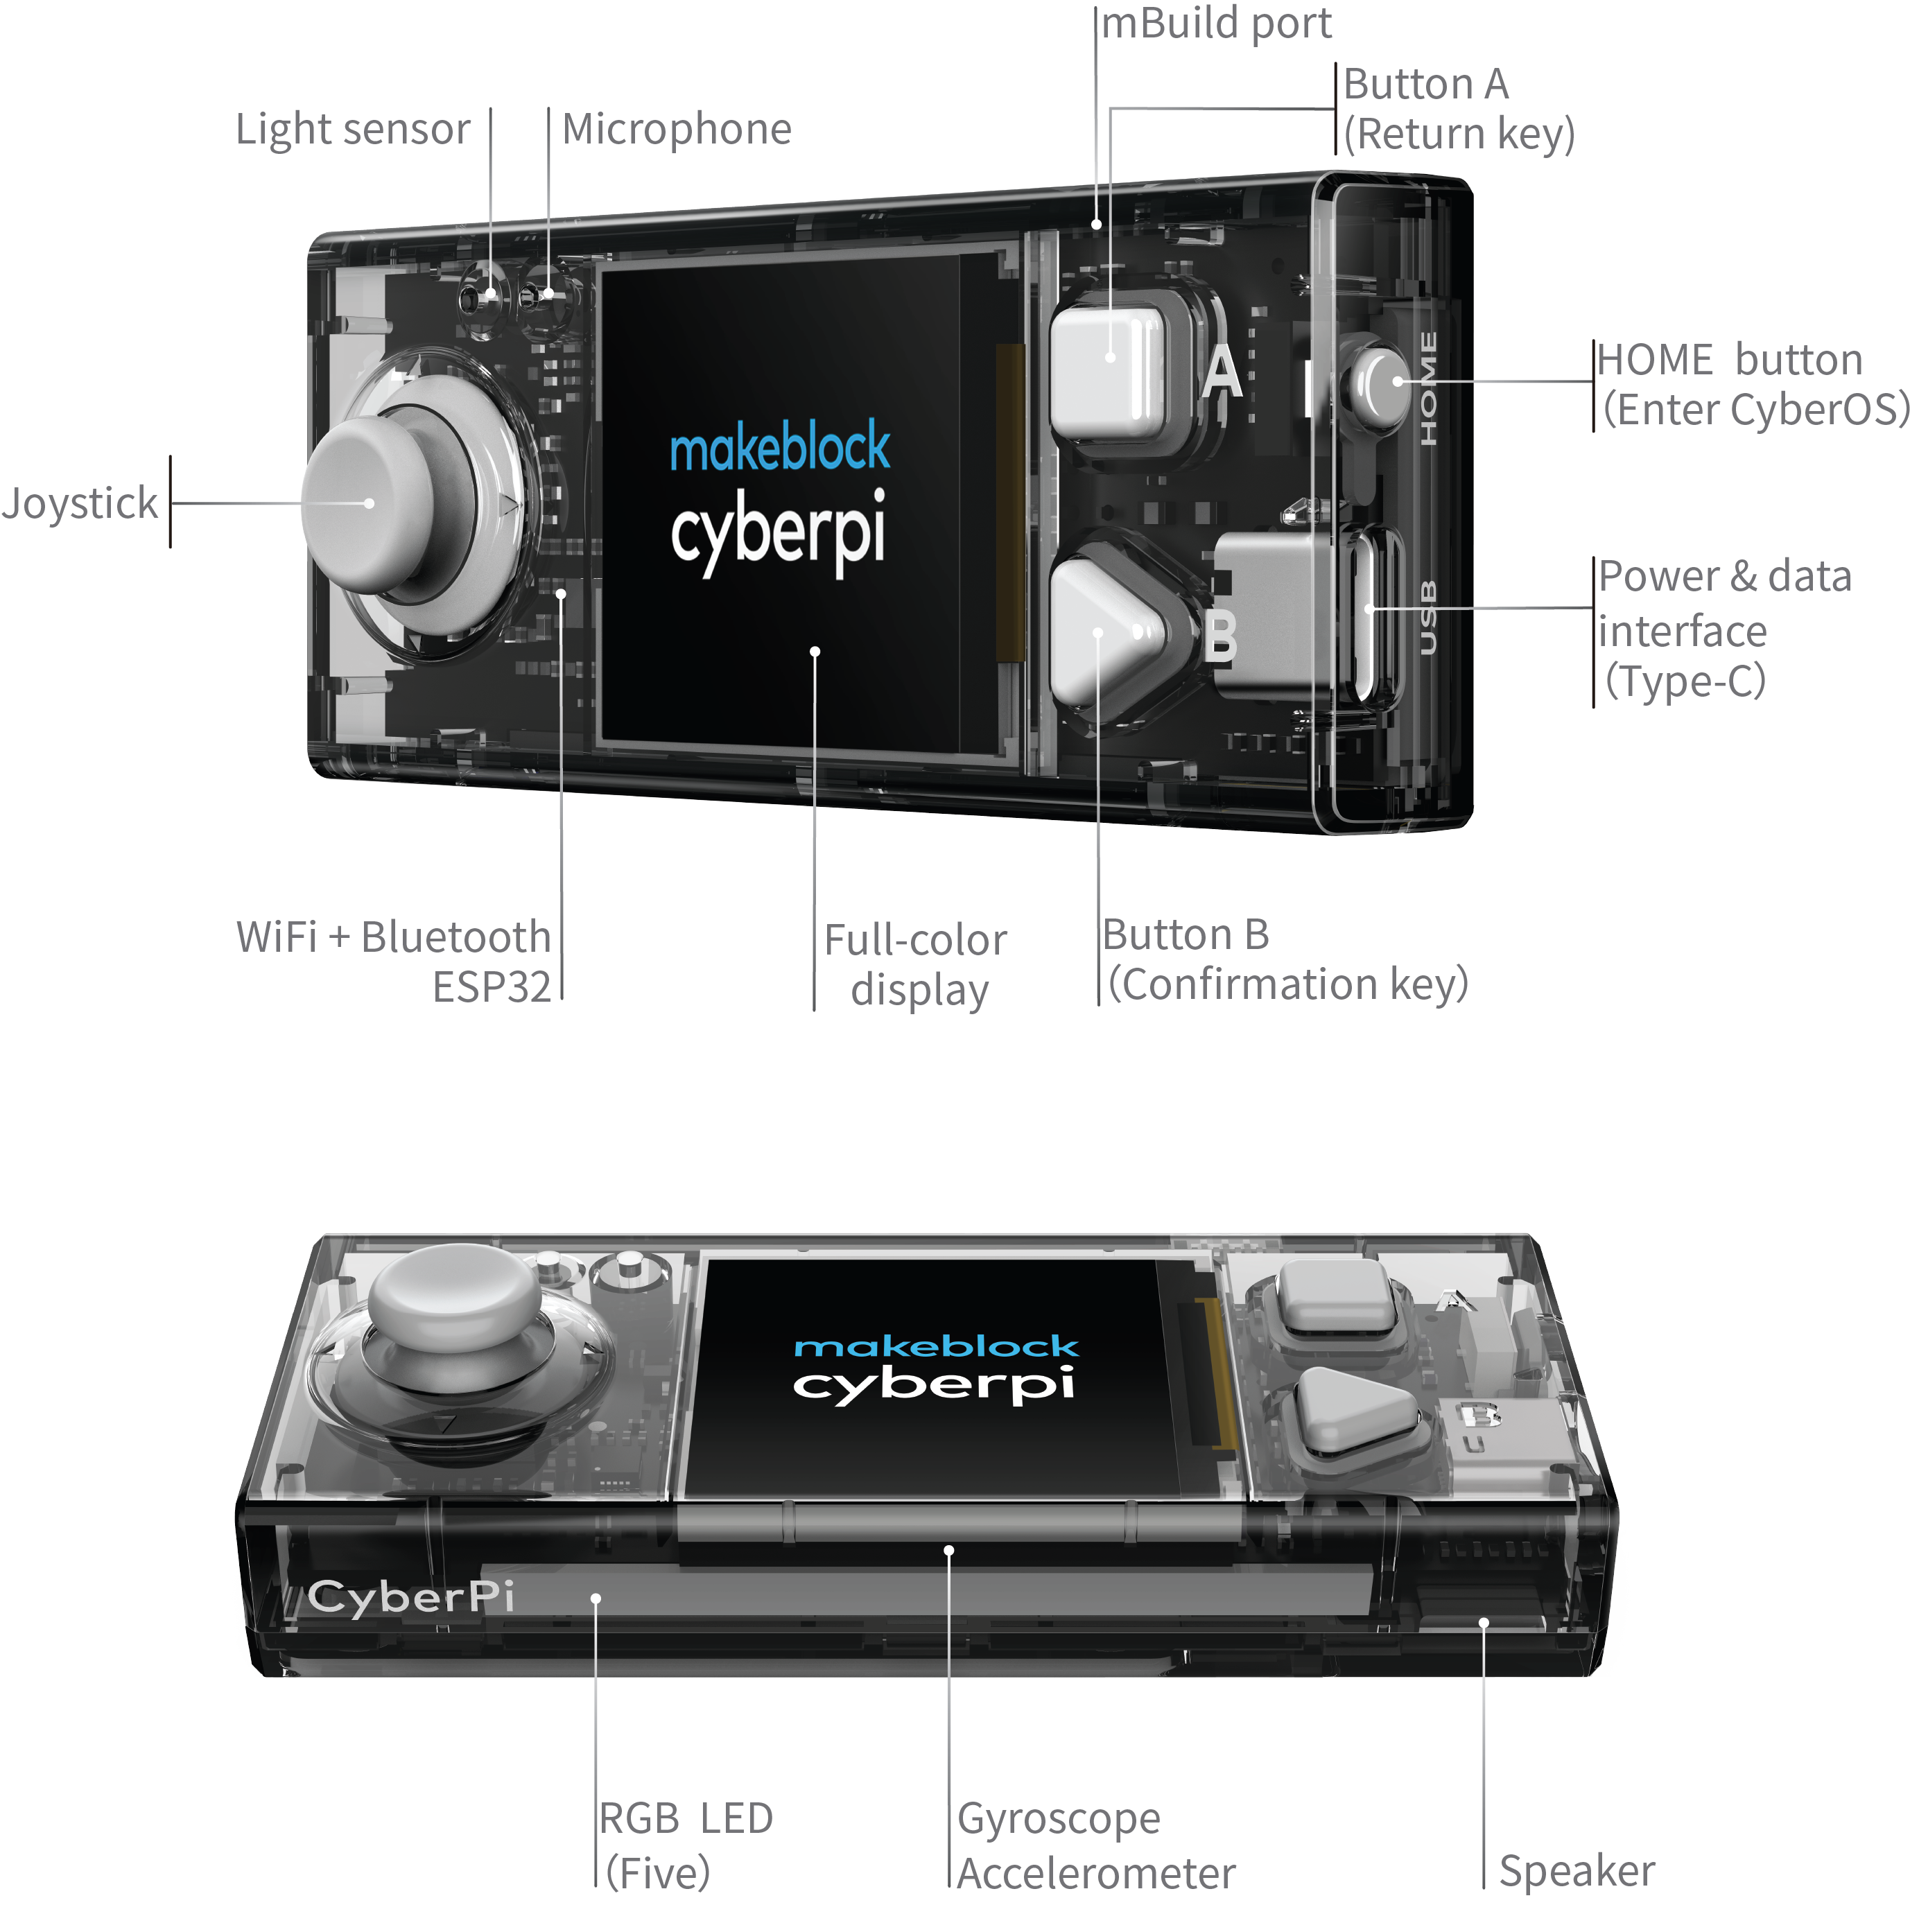
Características
- Pantalla a color, que permite crear interfaces claras para interactuar con el usuario.
- Sistema CyberOS, con el que puedes ejecutar programas ya cargados, cambiar el idioma y actualizar el sistema usando el joystick y los botones de la propia placa.
- Un puerto USB tipo C para alimentación y comunicación con el computador.
- Un puerto para conectar módulos electrónicos.
- Un puerto para conectar placas de expansión.
- Varios sensores integrados, como el sensor de luz y el giroscopio.
- Cinco LEDs para crear efectos de luz.
- Bluetooth y wifi integrados para comunicación inalámbrica.
- Programación con mBlock 5, pensada para todas las edades incluso sin experiencia previa.
- Programación en Python, con la biblioteca
cyberpi.
Especificaciones
| Característica | Detalle |
|---|---|
| Chip | ESP32-WROVER-B |
| Procesador | Xtensa® de 32 bits LX6, doble núcleo |
| Frecuencia de reloj | 240 MHz |
| Memoria ROM | 448 KB |
| Memoria SRAM | 520 KB |
| Memoria flash SPI | 8 MB |
| PSRAM | 8 MB |
| Sistema operativo | CyberOS, desarrollado por Makeblock |
| Comunicación inalámbrica | Wi-Fi y bluetooth de modo dual |
| Dimensiones | 84 × 35 × 13 mm (alto × ancho × profundidad) |
| Peso | 36 g |
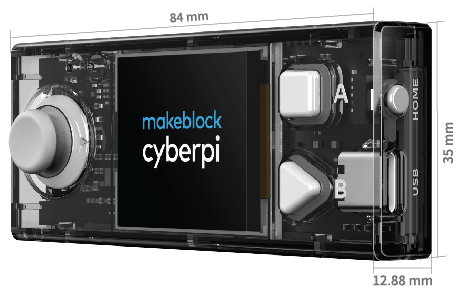
Los puertos
El CyberPi tiene tres puertos: uno USB tipo C, uno para módulos electrónicos y uno para placas de expansión. Entre los tres cubren la conexión rápida a distintos tipos de módulos y placas.
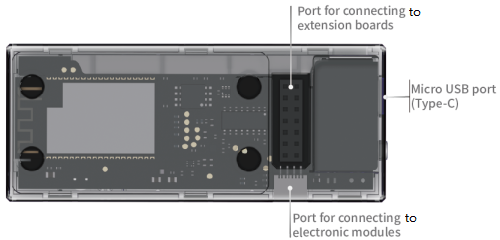
Puerto USB tipo C
Permite conectar el CyberPi a distintos computadores, tanto para alimentarlo como para comunicarse con él.
Importante: al cargar el CyberPi, asegúrate de que el voltaje sea inferior a 6 V. Un voltaje mayor puede dañar el hardware de forma permanente.
Puerto para placas de expansión
Por aquí se conecta el CyberPi a una placa de expansión de forma rápida. Para el mBot Neo, esa placa es el shield mBot2/Neo; para usarlo suelto existe la Pocket Shield, que trae batería recargable y conectores de 2 y 3 pines para servos, tiras LED y motores.
Puerto para módulos electrónicos
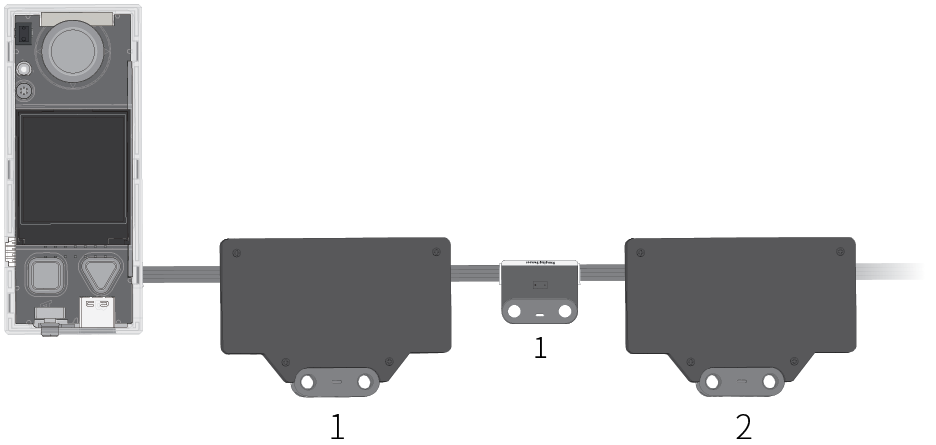
Permite conectar varios módulos en serie, uno tras otro. Lo interesante es que el CyberPi identifica solo las direcciones de los módulos, así que no tienes que configurarlas al añadir o quitar uno. Eso simplifica bastante la programación.
Ejemplo: varias matrices de LEDs
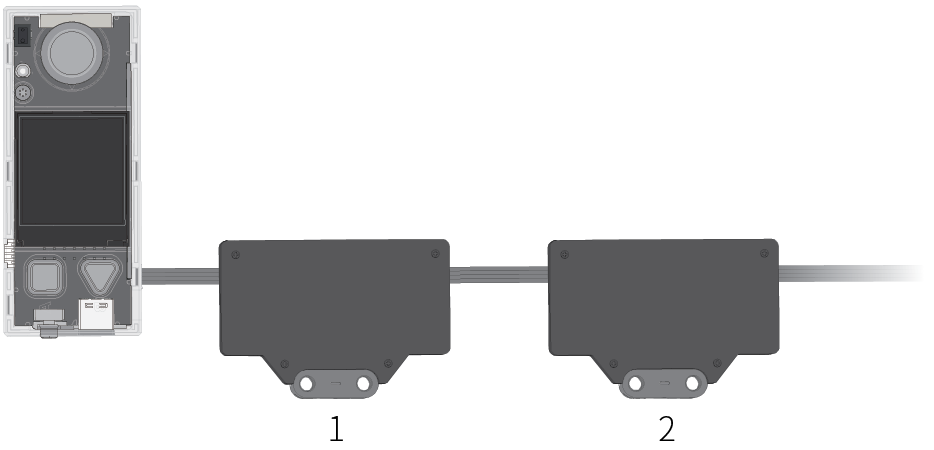
Al conectar varias matrices de LEDs solo necesitas indicar en qué posición está cada una, no a qué puerto se conectó. Como se ve en la imagen, la primera matriz conectada al CyberPi es la número 1, la segunda la 2, y así sucesivamente.
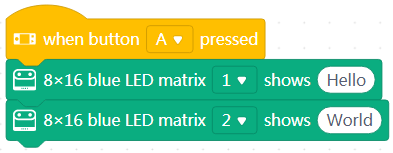
Al pulsar el botón A del CyberPi, la primera matriz muestra «Hello» y la segunda «World».
Si cambias el orden de los módulos o añades uno nuevo —por ejemplo un sensor de distancia—, el programa sigue funcionando igual:
Cómo se programa
El CyberPi se programa con mBlock 5, que ofrece dos editores: el editor gráfico por bloques, que es el que viene por defecto, y el editor de Python. Puedes empezar por bloques e ir pasando a Python cuando el estudiante esté listo.
El proceso completo de instalación, conexión y primeros programas está en Programar el mBot Neo con mBlock 5.
Toda la serie del mBot Neo
Este tutorial es parte de una serie sobre el robot educativo mBot Neo (mBot2) de Makeblock:
- mBot Neo (mBot2): guía para empezar — qué trae el kit, cómo se arma y cómo programarlo
- Qué es CyberPi — el microcomputador que hace de cerebro del robot (estás aquí)
- El shield mBot2/Neo — la placa de expansión con la batería y los puertos de motores
- El sensor Quad RGB — seguimiento de líneas y detección de colores
- El sensor ultrasónico 2 — medir distancias y esquivar obstáculos
- Programar el mBot Neo con mBlock 5 — instalar, conectar y empezar a programar
Fuente
Este tutorial es una traducción y adaptación al español de What is CyberPi, del centro de soporte de Makeblock. Las imágenes provienen del artículo original.