
El sensor ultrasónico 2 del mBot Neo: medir distancias y esquivar obstáculos
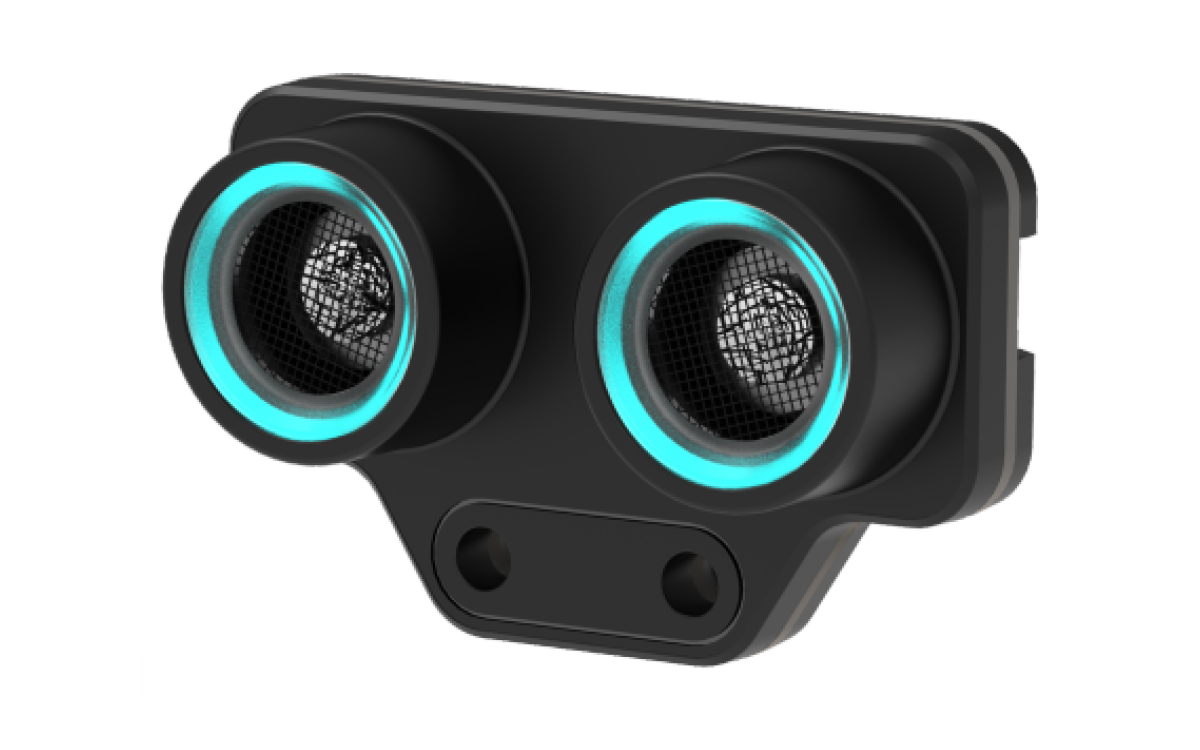
El sensor ultrasónico 2 permite al robot mBot Neo (mBot2) medir la distancia hasta un obstáculo. El emisor de la izquierda envía ondas ultrasónicas y el receptor de la derecha capta las que rebotan.
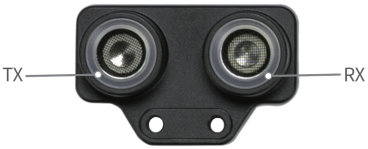
Respecto de la versión anterior, mejora en la carcasa, el chip y los LEDs azules. Esos LEDs no son solo decorativos: amplían las posibilidades de expresar emociones e interactuar.
Qué cambia respecto del sensor anterior
| Sensor ultrasónico 2 | Sensor ultrasónico | |
|---|---|---|
| Carcasa plástica, más resistente | Sí | No |
| Chip integrado, más estable | Sí | No |
| LEDs azules | 8 | 0 |
Especificaciones
- Rango de medición: de 5 a 300 cm. Si la distancia queda fuera de ese rango, el valor entregado es 300.
- Error de medición: ±5%.
Cómo funciona
El oído humano percibe sonidos de entre 20 y 20.000 Hz. Las ondas sonoras de frecuencia superior a 20.000 Hz se llaman ultrasónicas. Esas ondas rebotan en los obstáculos que encuentran y vuelven al receptor del sensor. Midiendo el tiempo que pasa entre la emisión y la recepción se calcula la distancia.
Es el mismo principio que usan los murciélagos para orientarse:
Cómo programarlo
El sensor se programa con mBlock 5. Conéctalo al CyberPi, añade el CyberPi en mBlock 5 y agrega la extensión Ultrasonic Sensor 2. El proceso está detallado en Programar el mBot Neo con mBlock 5.
Medir distancia y detectar obstáculos
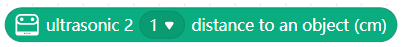
Para obtener la distancia entre el obstáculo y el sensor:
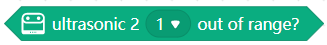
Para saber si hay un obstáculo dentro del rango de 5 a 300 cm:
La combinación de ambos es lo que permite esquivar obstáculos. Por ejemplo:
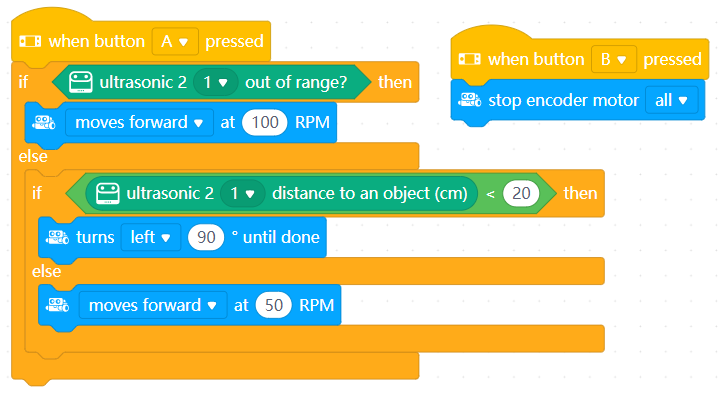
En este programa, cuando no hay ningún obstáculo dentro del rango, el mBot2 avanza a 100 RPM; cuando detecta uno, baja a 50 RPM; y cuando la distancia es menor a 20 cm, gira a la izquierda.
Expresar emociones con los LEDs
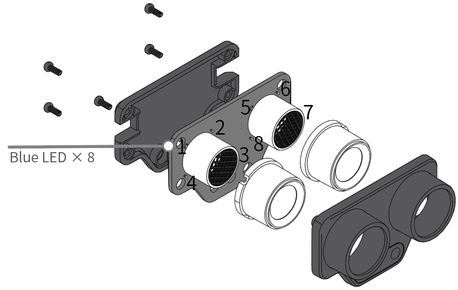
El sensor tiene ocho LEDs azules. Programando su brillo puedes usarlo para expresar emociones o comunicar información.
Ejemplo 1. Al pulsar el botón A y agitar el sensor, este «sonríe» para expresar alegría:
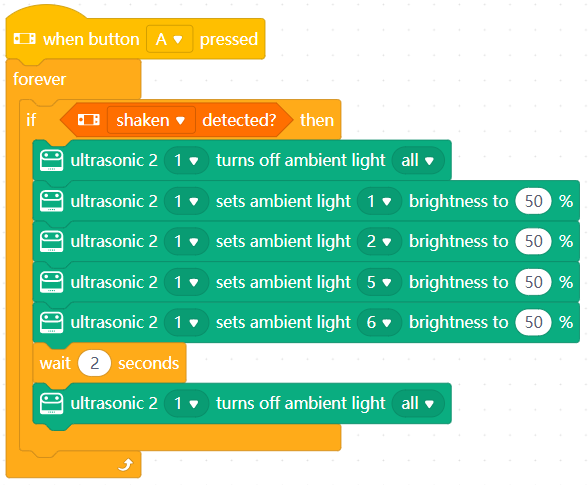
Nota: la «sonrisa» se consigue encendiendo los LEDs de las posiciones 1, 2, 5 y 6, y apagando los de las posiciones 3, 4, 7 y 8.
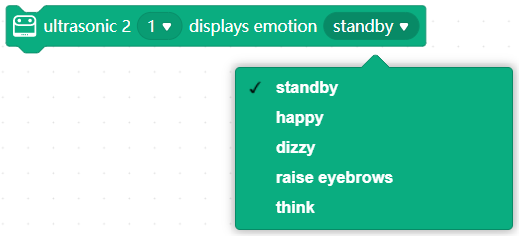
También puedes usar directamente el bloque de emociones que trae mBlock 5:
Ejemplo 2. Al pulsar el botón A, acerca un obstáculo al sensor y luego aléjalo despacio:
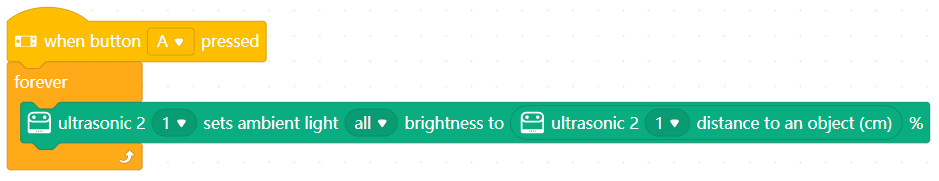
Verás que los LEDs azules brillan más a medida que alejas el obstáculo: a mayor brillo, mayor distancia.
Toda la serie del mBot Neo
Este tutorial es parte de una serie sobre el robot educativo mBot Neo (mBot2) de Makeblock:
- mBot Neo (mBot2): guía para empezar — qué trae el kit, cómo se arma y cómo programarlo
- Qué es CyberPi — el microcomputador que hace de cerebro del robot
- El shield mBot2/Neo — la placa de expansión con la batería y los puertos de motores
- El sensor Quad RGB — seguimiento de líneas y detección de colores
- El sensor ultrasónico 2 — medir distancias y esquivar obstáculos (estás aquí)
- Programar el mBot Neo con mBlock 5 — instalar, conectar y empezar a programar
Fuente
Este tutorial es una traducción y adaptación al español de About Ultrasonic Sensor 2, del centro de soporte de Makeblock. Las imágenes provienen del artículo original.