
El shield mBot2/Neo: la placa de expansión del mBot Neo
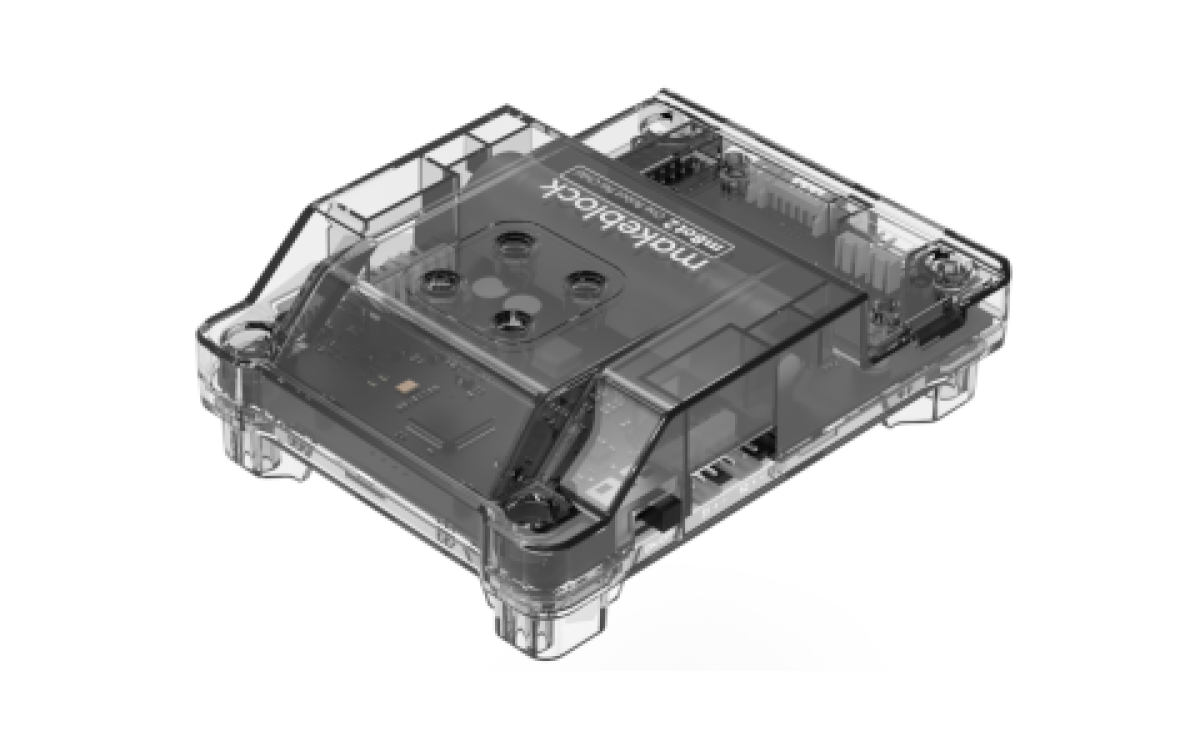
El shield mBot2/Neo es la placa de expansión del robot mBot Neo (mBot2). Lleva una batería de litio recargable integrada que alimenta al CyberPi, y sus puertos multifunción, de servo y de motor permiten mover motores, servomotores y tiras de LEDs.
Puertos y características
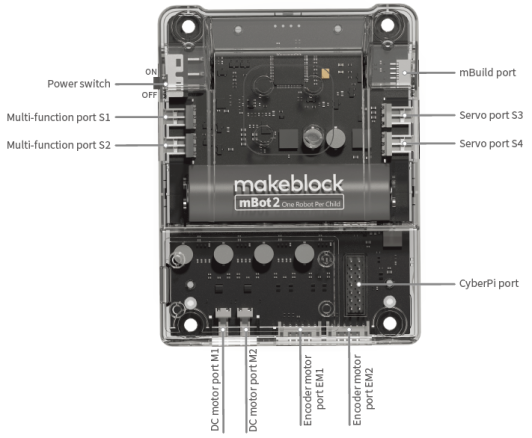
- Batería de litio recargable integrada, que alimenta al CyberPi.
- Dos puertos multifunción, para conectar y controlar tanto servos como tiras de LEDs.
- Dos puertos de servo, para conectar y mover servomotores.
- Dos puertos de motor DC, para motores de corriente continua.
- Dos puertos de motor con encoder, para los motores que permiten controlar el giro con precisión.
- Un puerto para el CyberPi, que conecta ambas placas directamente.
- Programación en Python mediante la biblioteca
cyberpi.
Especificaciones
| Característica | Detalle |
|---|---|
| Microprocesador | GD32F403 |
| Batería | 3,7 V, 2500 mAh — polímero de litio, incluida en el kit (44,6 g, 9,25 Wh) |
| Voltaje y corriente de entrada | 5 V, 2000 mA en carga rápida — 5 V, 500 mA cargando mientras opera |
| Voltaje y corriente de salida | 5 V, 6 A |
| Autonomía | 3 a 6 horas en uso general (valor de referencia) |
| Tiempo de carga | 80 minutos en modo de carga rápida |
| Durabilidad de la batería | Conserva 70% o más de su capacidad tras 800 ciclos de carga y uso |
| Comunicación | Serial entre la placa de control y la de expansión; señales digitales en el puerto de servo digital; señales PWM en el puerto de motor DC |
Cuidados de la batería
La batería de litio se descarga sola con el tiempo, así que conviene tener presentes algunas precauciones para que dure:
- Si vas a guardar el shield mucho tiempo, cárgalo cada tres a seis meses hasta unos 3,8–3,9 V (lo ideal son 3,85 V). Guardarlo con la batería por debajo de 3,6 V durante un periodo largo la sobredescarga y puede dañar su estructura interna, reduciendo su autonomía.
- Guárdalo entre 4 °C y 35 °C, en un lugar seco o bien protegido de la humedad.
- Mantenlo lejos de fuentes de calor y de la luz directa del sol.
Cómo se programa
El shield se programa con mBlock 5, en su editor por bloques o en el de Python. Para usar sus bloques hay que añadir la extensión correspondiente, algo que explicamos en Programar el mBot Neo con mBlock 5.
Toda la serie del mBot Neo
Este tutorial es parte de una serie sobre el robot educativo mBot Neo (mBot2) de Makeblock:
- mBot Neo (mBot2): guía para empezar — qué trae el kit, cómo se arma y cómo programarlo
- Qué es CyberPi — el microcomputador que hace de cerebro del robot
- El shield mBot2/Neo — la placa de expansión con la batería y los puertos de motores (estás aquí)
- El sensor Quad RGB — seguimiento de líneas y detección de colores
- El sensor ultrasónico 2 — medir distancias y esquivar obstáculos
- Programar el mBot Neo con mBlock 5 — instalar, conectar y empezar a programar
Fuente
Este tutorial es una traducción y adaptación al español de About mBot2/Neo Shield, del centro de soporte de Makeblock. Las imágenes provienen del artículo original.