
mBot Neo (mBot2): guía para empezar con el robot educativo de Makeblock
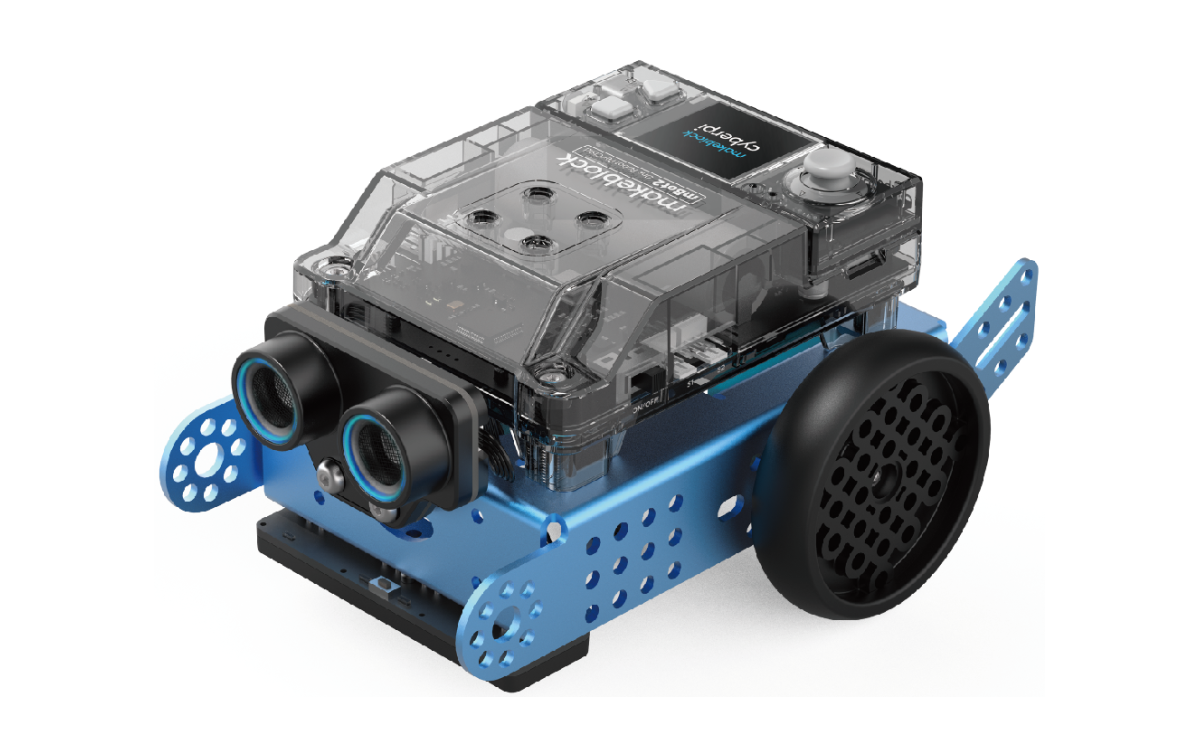
El mBot Neo —también conocido como mBot2— es un robot educativo programable de Makeblock, pensado para que niñas y niños den sus primeros pasos en robótica y programación. Se arma pieza por pieza y luego se controla escribiendo código, lo que convierte cada proyecto en un ejercicio completo: construir, programar, probar y corregir.
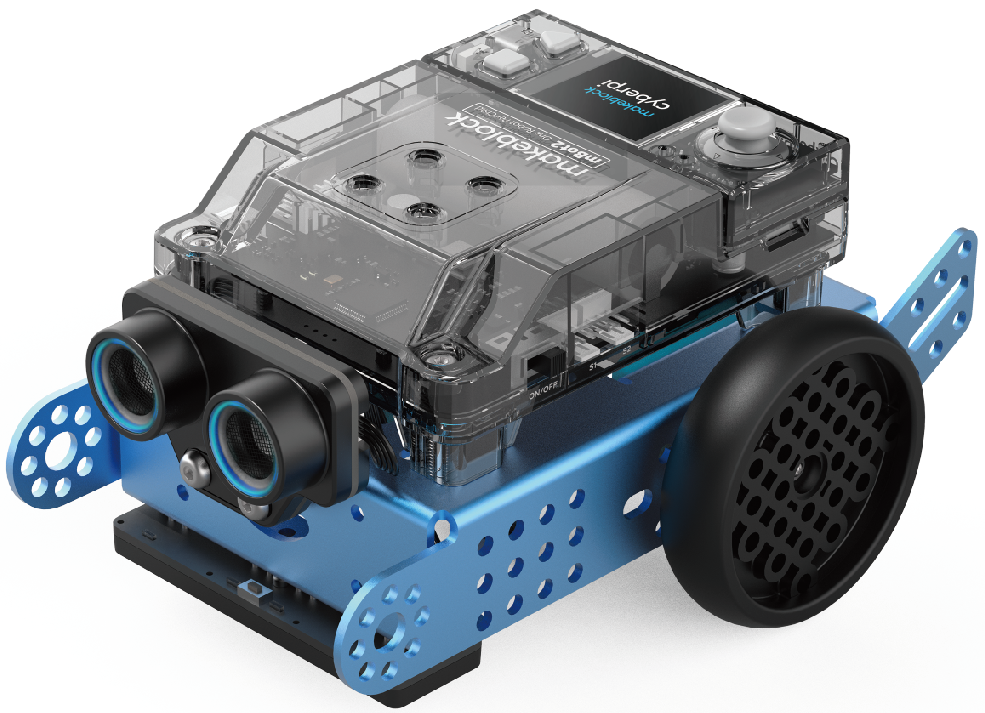
Trabajar con el mBot Neo permite acompañar a los estudiantes mientras analizan un problema complicado, lo descomponen en partes, identifican lo importante y deducen las reglas generales. Es decir, desarrollar pensamiento computacional y capacidad de resolver problemas, usando el robot como excusa concreta.
En esta guía veremos qué trae el kit, para qué sirve cada componente principal, cómo se arma paso a paso y qué opciones hay para programarlo.
Qué trae el kit
Estas son las piezas que vienen en la caja:
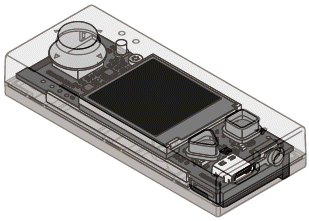 CyberPi | 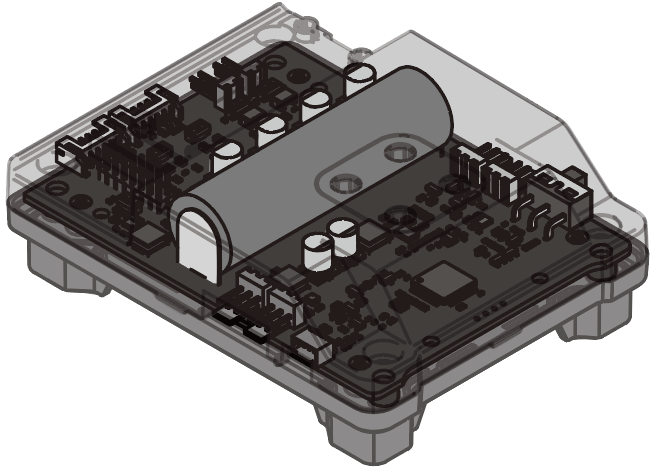 Shield mBot2 | 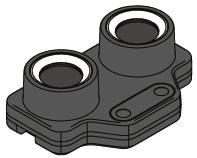 Sensor ultrasónico 2 |
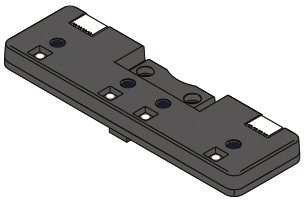 Sensor Quad RGB | 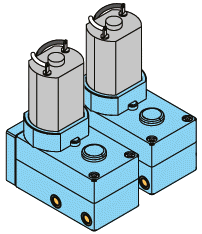 Motor con encoder |  Cubo de rueda |
 Neumático liso |  Rueda pequeña | 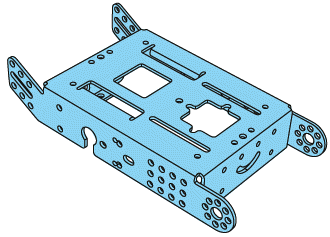 Chasis |
 Cable USB | 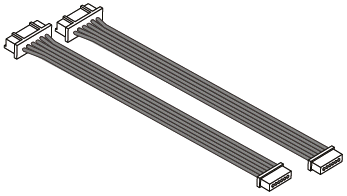 Cable de motor | 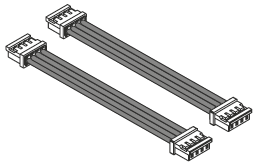 Cable mBuild (10 cm) |
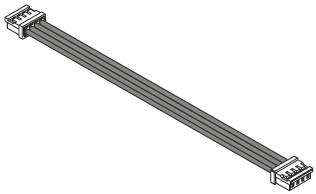 Cable mBuild (20 cm) |  Mapa para seguir líneas | 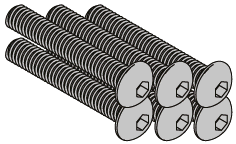 Tornillo M4×25 mm |
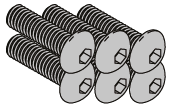 Tornillo M4×14 mm |  Tornillo M4×8 mm | 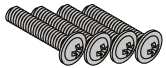 Tornillo M2,5×12 mm |
 Destornillador |
Los componentes principales
Cuatro piezas hacen el trabajo importante. Cada una tiene su propio tutorial en esta serie, pero conviene conocerlas antes de armar el robot.
CyberPi
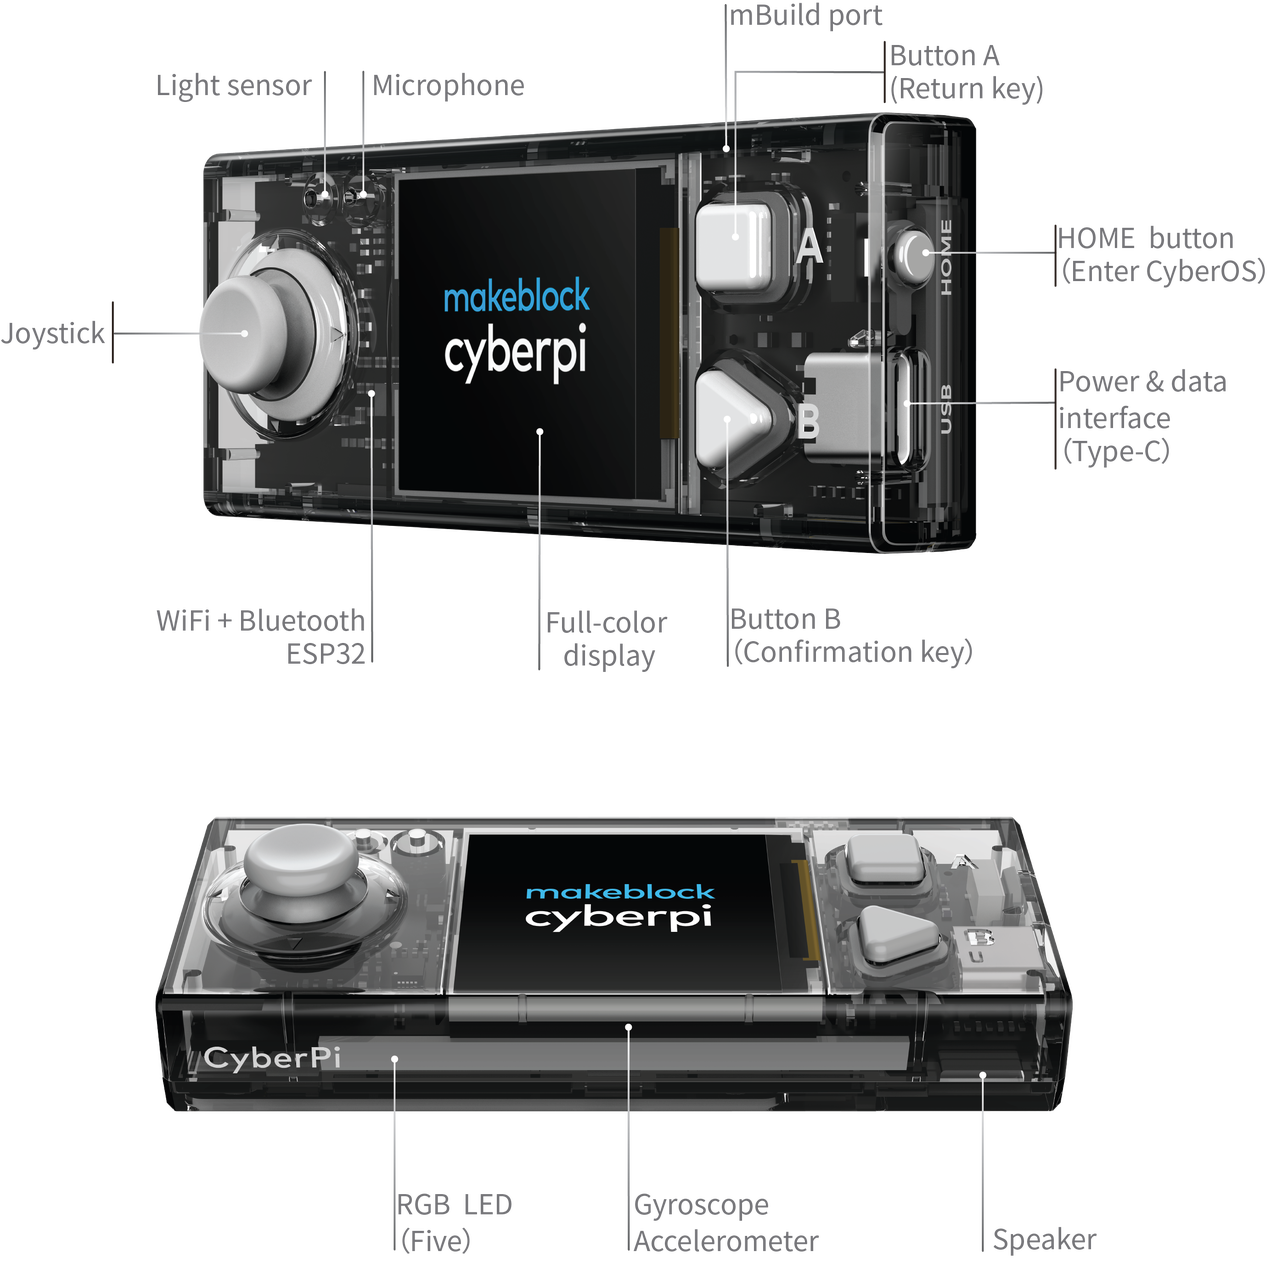
El CyberPi es el cerebro del robot: un microcomputador programable con conexión a red, diseñado para enseñar programación e inteligencia artificial. Pese a su tamaño reducido, trae pantalla a color, wifi y bluetooth.
Junto con el software mBlock 5, las placas de expansión, las piezas metálicas y los módulos mBuild, el CyberPi sirve tanto para una clase numerosa como para talleres o cursos en línea. Cubre programación, proyectos maker y robótica, y da para temas más avanzados como IA, internet de las cosas, ciencia de datos y diseño de interfaces.
Más detalles en Qué es CyberPi.
Shield mBot Neo
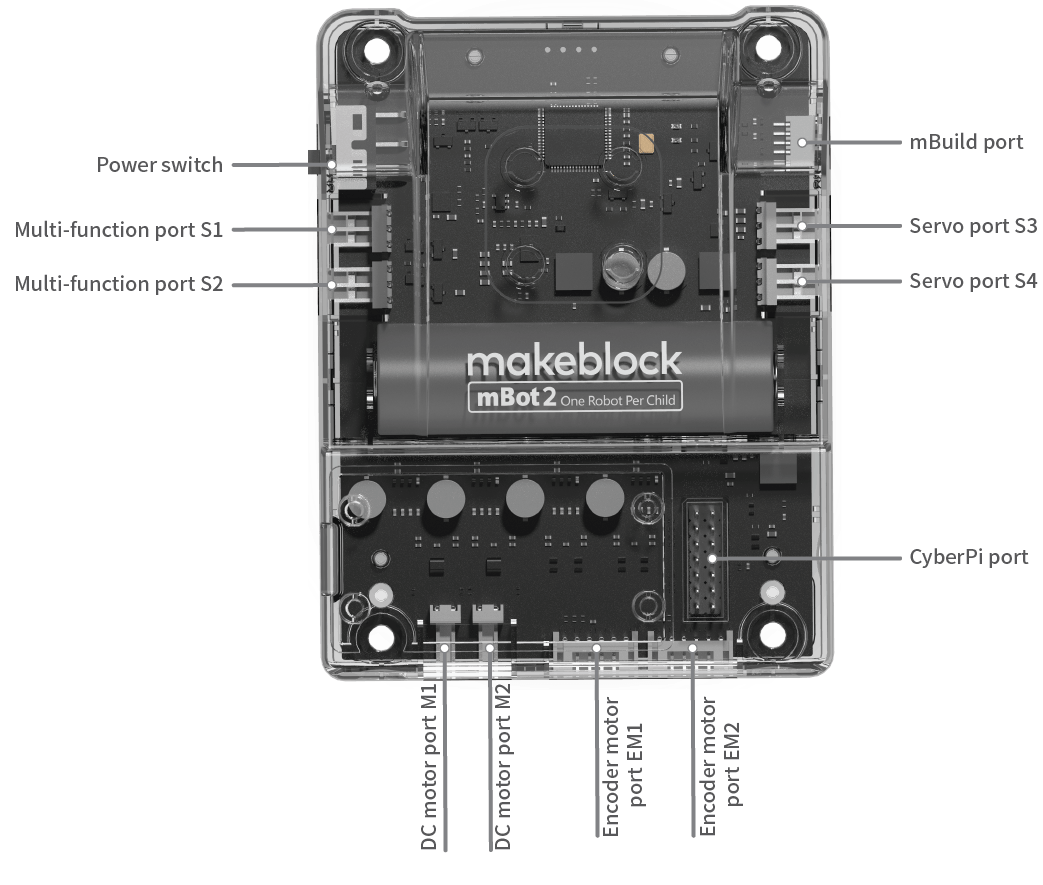
El shield mBot Neo es la placa de expansión que alimenta al CyberPi mediante una batería de litio recargable integrada. Sus puertos multifunción permiten mover motores, servos y tiras de LEDs.
Más detalles en El shield mBot2/Neo.
Sensor Quad RGB
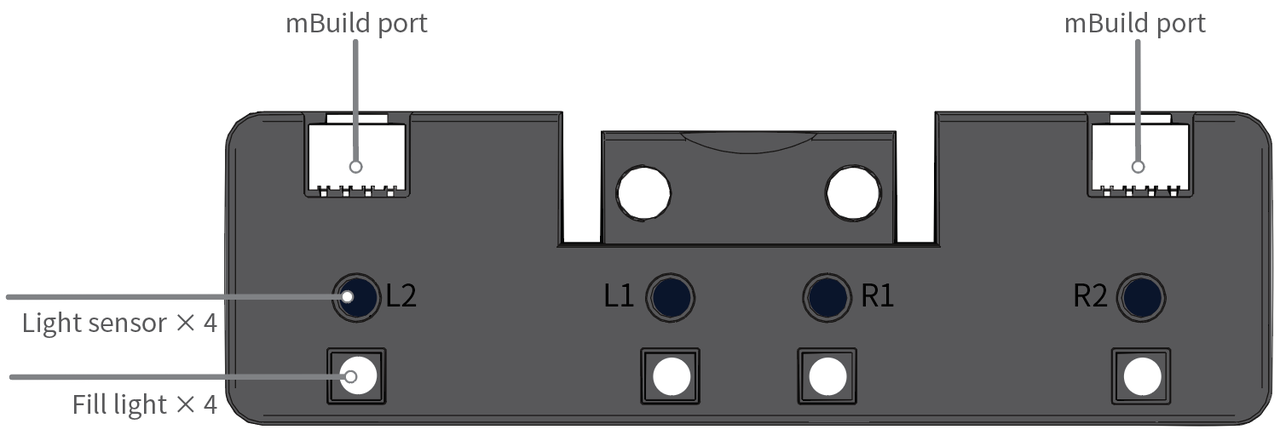
El sensor Quad RGB usa luz visible como iluminación de apoyo, lo que reduce bastante la interferencia de la luz ambiente. Además reconoce colores, y su calibración de luz ambiental hace que el seguimiento de líneas sea más estable. Al tener cuatro sensores de luz, abre más posibilidades al programar.
Más detalles en El sensor Quad RGB.
Sensor ultrasónico 2
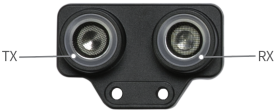
El sensor ultrasónico 2 mide la distancia hasta un obstáculo. El emisor de la izquierda envía ondas ultrasónicas y el receptor capta las que rebotan. Sus ocho LEDs azules permiten además que el robot exprese estados, lo que da más juego a la interacción.
Más detalles en El sensor ultrasónico 2.
Cómo armar el mBot Neo
El montaje son once pasos. Conviene tener el destornillador del kit a mano e ir siguiendo las imágenes en orden.
Paso 1
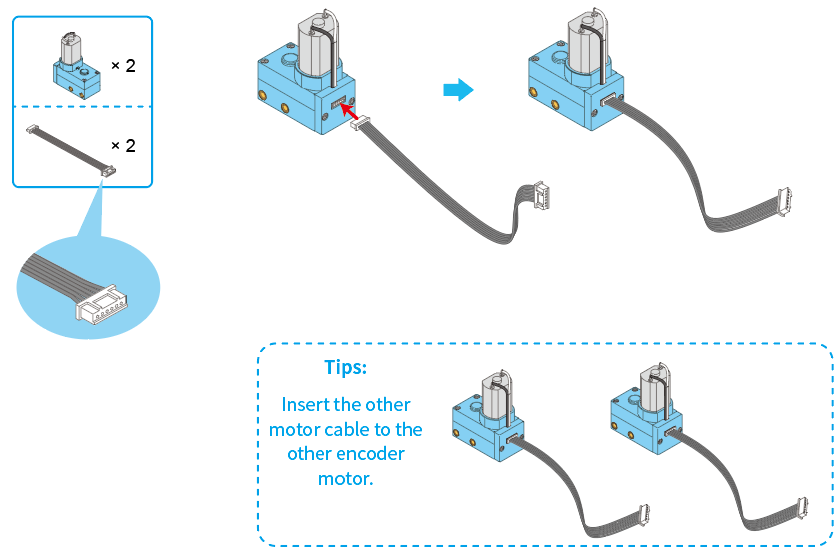
Paso 2
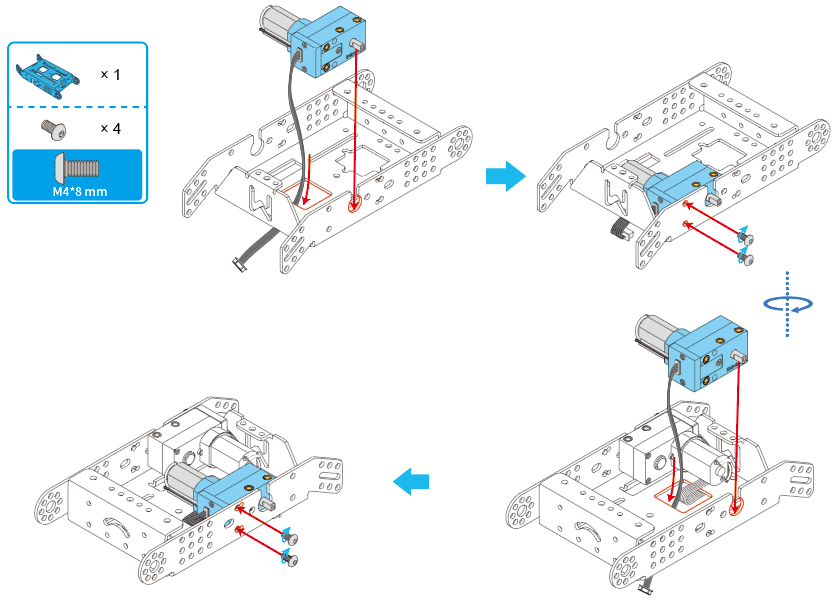
Paso 3
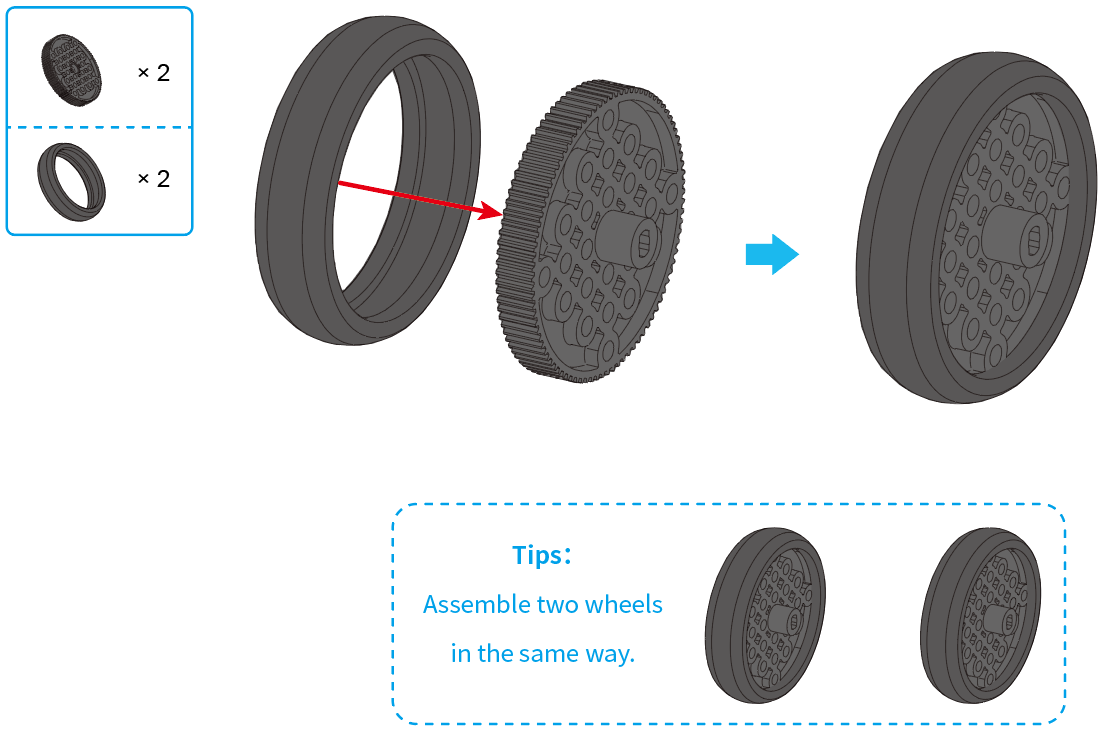
Paso 4
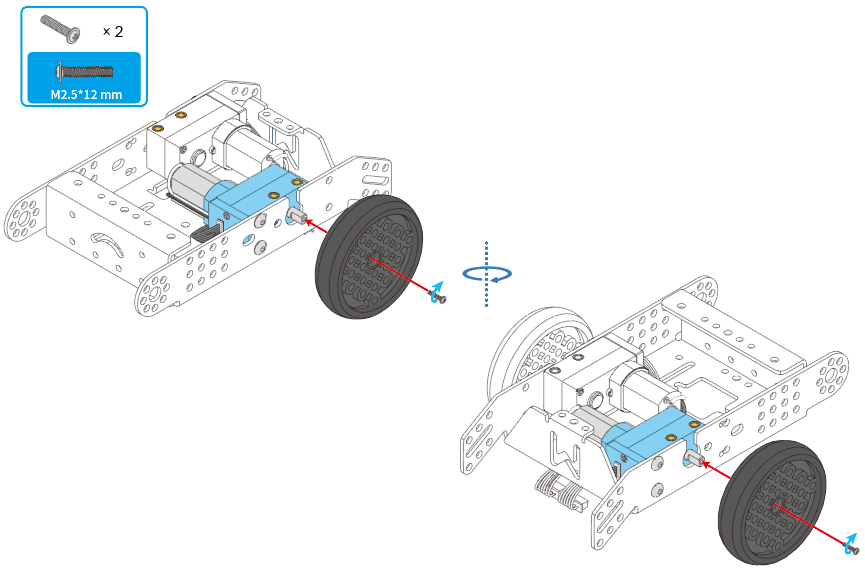
Paso 5
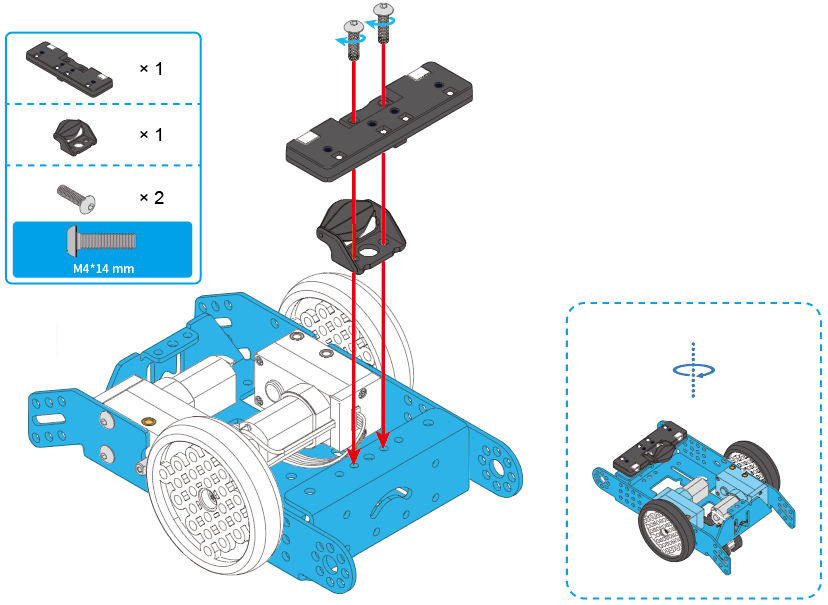
Paso 6
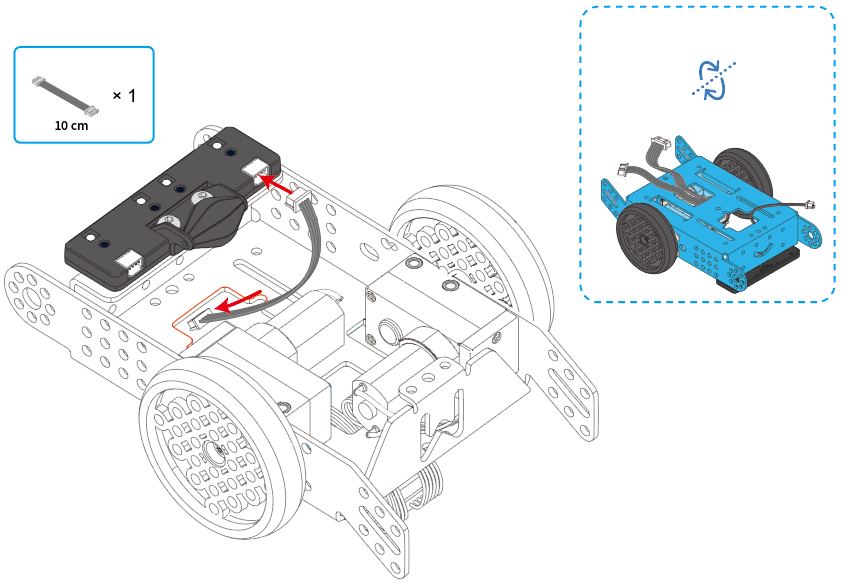
Paso 7
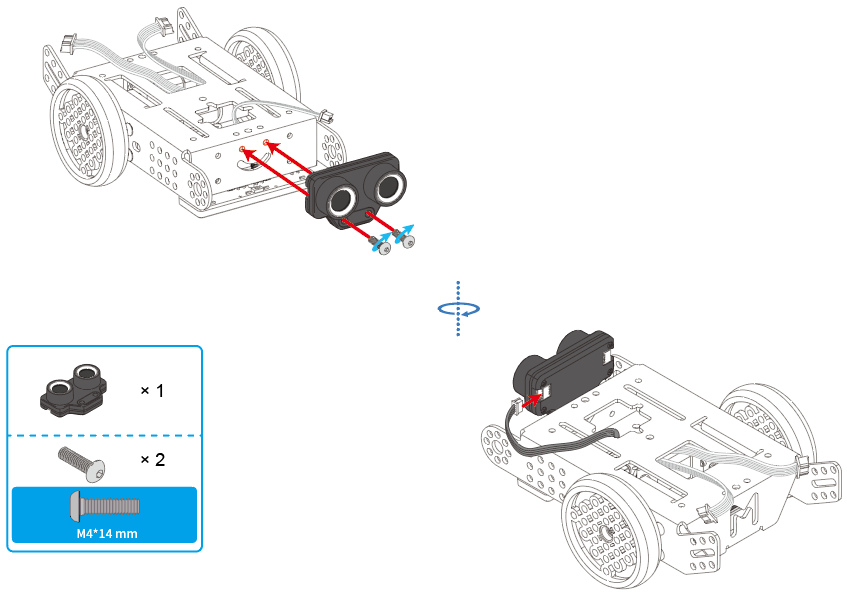
Paso 8
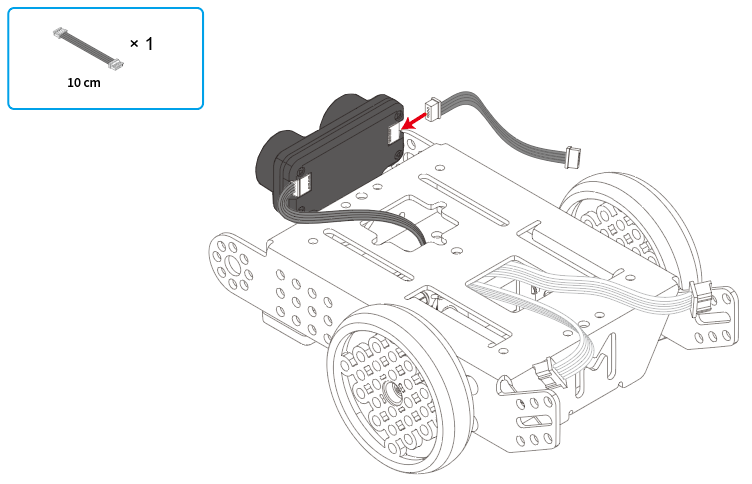
Paso 9
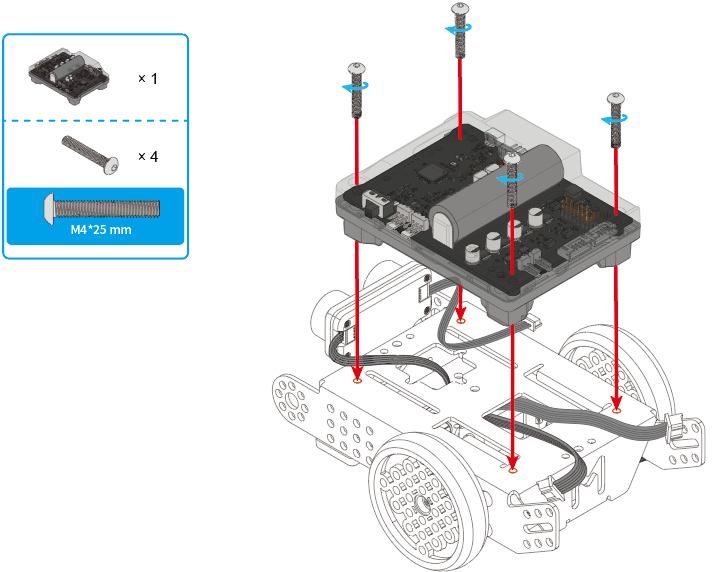
Paso 10
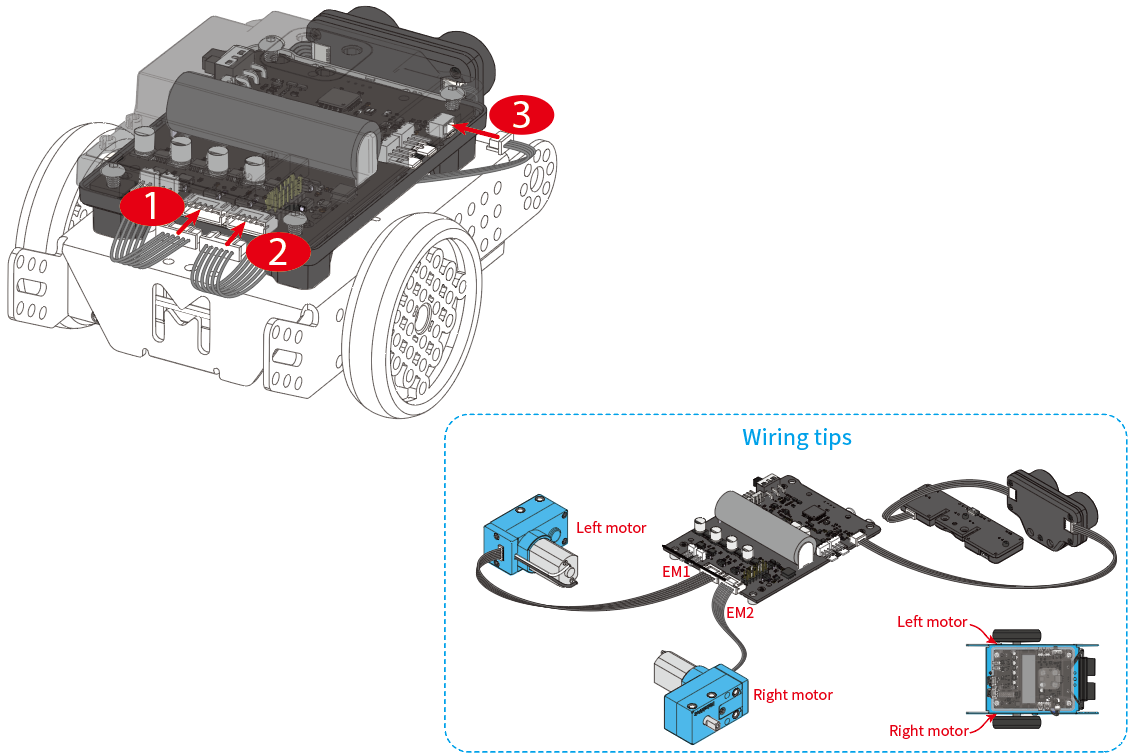
Paso 11
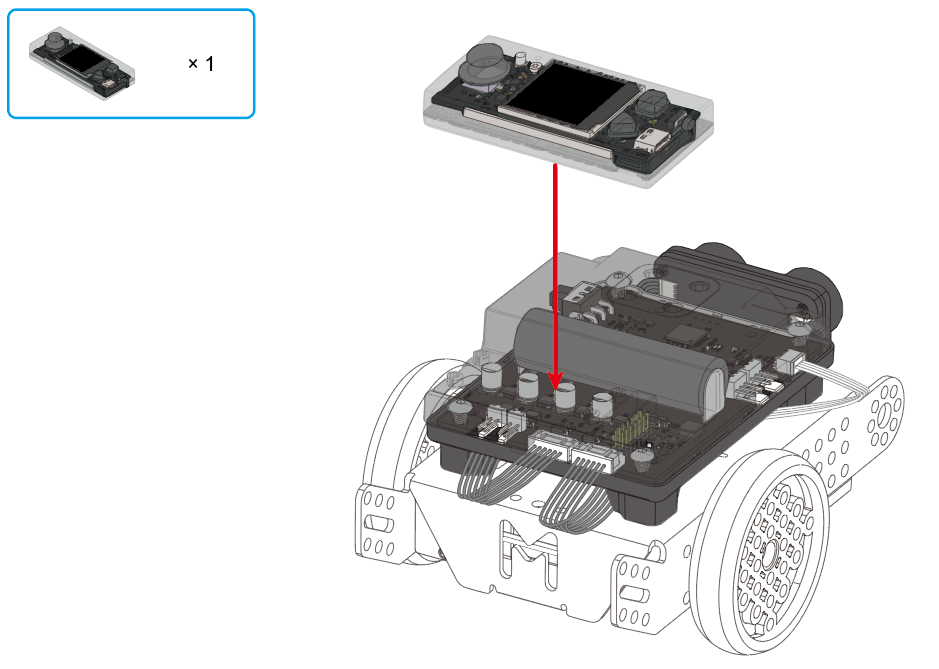
¡Listo!
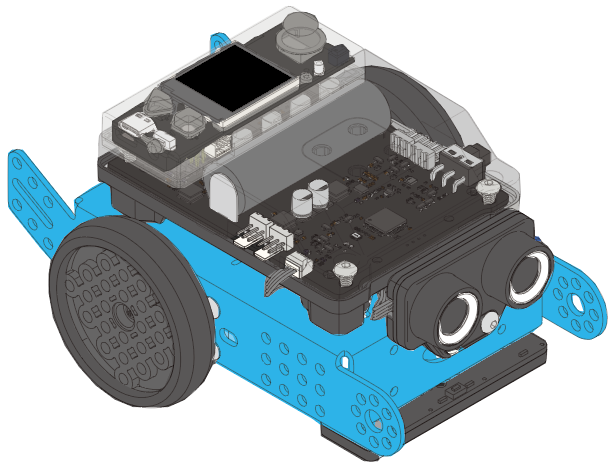
Con esto el robot queda armado y listo para programar.
Cómo programarlo
Hay tres caminos, según la edad del estudiante y lo que quieras lograr:
- Con la app de Makeblock: la vía más directa para controlar el robot desde el teléfono o la tablet, sin escribir código.
- Con mBlock 5 en el computador: programación por bloques que después puede pasar a Python. Es la opción habitual en clases, y la explicamos paso a paso en el tutorial dedicado.
- Con la app de mBlock: programación por bloques desde un dispositivo móvil.
Los tres permiten empezar por bloques e ir subiendo el nivel a medida que el estudiante avanza, sin cambiar de robot.
Ideas para llevarlo al aula
El kit incluye un mapa de pista para practicar el seguimiento de líneas, que suele ser el primer desafío: el robot debe recorrer un circuito leyendo el contraste del suelo con el sensor Quad RGB. A partir de ahí se pueden plantear ejercicios como esquivar obstáculos con el sensor ultrasónico, reaccionar a colores, o usar la pantalla del CyberPi para mostrar datos de los sensores.
Son actividades que se prestan para trabajar en equipo y para introducir la idea de iterar: probar, ver qué falla y ajustar el código.
Toda la serie del mBot Neo
Este tutorial es parte de una serie sobre el robot educativo mBot Neo (mBot2) de Makeblock:
- mBot Neo (mBot2): guía para empezar — qué trae el kit, cómo se arma y cómo programarlo (estás aquí)
- Qué es CyberPi — el microcomputador que hace de cerebro del robot
- El shield mBot2/Neo — la placa de expansión con la batería y los puertos de motores
- El sensor Quad RGB — seguimiento de líneas y detección de colores
- El sensor ultrasónico 2 — medir distancias y esquivar obstáculos
- Programar el mBot Neo con mBlock 5 — instalar, conectar y empezar a programar
Fuente
Este tutorial es una traducción y adaptación al español de A Beginner’s Guide to mBot Neo (mBot2), del centro de soporte de Makeblock. Las imágenes provienen del artículo original.